시불변 시스템은 오늘 실험하든 내일 실험하든 결과가 같다. 같은 입력을 2초 늦게 넣으면 출력도 모양 그대로 2초 늦게 나온다. 회로의 저항과 축전기 값이 시간에 따라 바뀌지 않으면 시불변이다. 식 안에 입력과 별도로 시간 \(t\)나 \(n\)이 직접 곱해져 있거나, 시간축을 늘이고 줄이는 연산이 있으면 대개 시불변이 깨진다.
예시로 보기
\(y(t) = x(2t)\)(빨리 감기)를 시험해 보자(예제 1.16, 그림 1.47).
- 입력 \(x_1(t)\): \(-2 \le t \le 2\)에서 1인 직사각형. 출력 \(y_1(t) = x_1(2t)\)는 \(-1 \le t \le 1\)에서 1이다.
- 입력을 2만큼 늦춘다: \(x_2(t) = x_1(t - 2)\)는 \(0 \le t \le 4\)에서 1이다.
- 그 출력: \(y_2(t) = x_2(2t) = x_1(2t - 2)\)는 \(0 \le t \le 2\)에서 1이다.
- 비교: 시불변이라면 \(y_2\)가 \(y_1(t - 2)\), 즉 \(1 \le t \le 3\)에서 1이어야 한다. 실제로는 \(0 \le t \le 2\)이므로 다르다.
실제로는 \(y_2(t) = x_1(2(t-1)) = y_1(t - 1)\)이다. 시스템이 시간을 절반으로 압축하므로 입력의 지연도 절반만 반영된다. 그래서 시변 시스템이다.
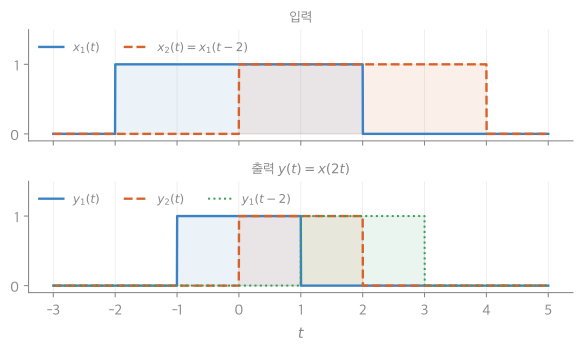
아래 칸에서 실제 출력 \(y_2\)(\(0 \sim 2\))는 시불변이라면 나와야 할 \(y_1(t-2)\)(\(1 \sim 3\))보다 1만큼 앞에 있다1.
정의
시스템 \(x(t) \to y(t)\)가 시불변이라는 것은 모든 입력과 모든 이동량 \(t_0\)에 대해 다음이 늘 맞는다는 뜻이다.
\[x(t - t_0) \to y(t - t_0)\]이산 시간에서는 \(x[n - n_0] \to y[n - n_0]\)이다.
확인 절차
- 임의의 입력 \(x_1\)의 출력 \(y_1\)을 식으로 쓴다.
- \(x_2(t) = x_1(t - t_0)\)을 넣은 출력 \(y_2\)를 식으로 쓴다. 식의 \(x\) 자리에 \(x_2\)를 넣는다.
- \(y_1\)의 식에서 \(t\)를 모두 \(t - t_0\)으로 바꾼 \(y_1(t - t_0)\)을 쓴다.
- 2와 3이 모든 \(t\)에서 같으면 시불변, 하나라도 다르면 시변이다.
2와 3의 차이가 핵심이다. 2에서는 입력 안의 \(t\)만 밀리고, 3에서는 식 안의 모든 \(t\)가 밀린다.
flowchart LR
  X1["x₁(t)"] -->|"t₀만큼 늦추기"| X2["x₂(t) = x₁(t − t₀)"]
  X2 -->|"시스템"| Y2["y₂(t)"]
  X1 -->|"시스템"| Y1["y₁(t)"]
  Y1 -->|"t₀만큼 늦추기"| Y1S["y₁(t − t₀)"]
  Y2 --> C{"모든 t에서 같은가?"}
  Y1S --> C
  C -->|"예"| TI["시불변"]
  C -->|"아니오"| TV["시변"]
한 길은 입력을 먼저 늦춘 뒤 시스템에 넣고, 다른 길은 먼저 시스템에 넣은 뒤 출력을 늦춘다. 두 길의 끝이 모든 \(t\)에서 같아야 시불변이다.
스스로 설명해 보기
1. \(y[n] = nx[n]\)에서 \(y_2[n] = nx_1[n - n_0]\)이다.
시스템 규칙은 “입력에 지금 시각 \(n\)을 곱한다”이다. 입력 자리에 \(x_2[n] = x_1[n - n_0]\)을 넣으면 곱하는 수는 그대로 \(n\)이다.
2. 그런데 \(y_1[n - n_0] = (n - n_0)x_1[n - n_0]\)이다.
\(y_1[n] = nx_1[n]\)의 모든 \(n\)을 \(n - n_0\)으로 바꾸면 곱하는 수도 \(n - n_0\)이 된다.
3. 그래서 시변이다.
\(n_0 \neq 0\)이고 \(x_1[n - n_0] \neq 0\)인 \(n\)에서 두 식이 \(n_0 x_1[n - n_0]\)만큼 다르다.
이 판정의 핵심 아이디어는?
시스템이 “지금이 몇 시인지” 알고 그에 따라 다르게 행동하는지 본다. 시각이 입력을 통하지 않고 식에 직접 들어 있으면 시변이다.
예제
예제 1.14 \(y(t) = \sin[x(t)]\)
- \(y_2(t) = \sin[x_2(t)] = \sin[x_1(t - t_0)]\).
- \(y_1(t - t_0) = \sin[x_1(t - t_0)]\).
- 같으므로 시불변이다. \(\sin\)이 비선형이어도 시불변일 수 있다.
예제 1.15 \(y[n] = nx[n]\)
- 반례: \(x_1[n] = \delta[n]\)이면 \(y_1[n] = n\delta[n] = 0\)(임펄스가 있는 \(n = 0\)에서 곱하는 수가 0).
- \(x_2[n] = \delta[n - 1]\)이면 \(y_2[n] = n\delta[n-1] = \delta[n-1]\)(임펄스가 \(n = 1\)로 옮겨 가 1이 곱해짐).
- 입력은 1만큼 밀렸는데 출력은 0에서 \(\delta[n-1]\)로 바뀌었다. \(y_1\)을 민 것(여전히 0)과 다르므로 시변이다.
1계 미분방정식 \(\dot y(t) + \alpha(t)y(t) = \beta(t)x(t)\)
- \(y_1\)을 \(t_0\)만큼 밀면 \(\dot y_1(t - t_0) + \alpha(t - t_0)y_1(t - t_0) = \beta(t - t_0)x_1(t - t_0)\)을 만족한다.
- 계수가 시간에 따라 바뀌지 않으면(\(\alpha(t) = \alpha(t - t_0)\), \(\beta(t) = \beta(t - t_0)\), 곧 상수) 이 식은 \(x_2\)에 대한 원래 식과 같아진다. 그래서 \(y_1(t - t_0)\)이 \(x_2\)의 출력이고 시불변이다.
- 계수가 시간의 함수면 시변이다. 예: \(\alpha(t) = 0.8 + 0.5t\).
경계 사례: 입력 0의 응답이 0이 아닌 시스템(초기 조건이 남아 있는 시스템)은 입력을 밀어도 초기 조건은 밀리지 않아 시불변 판정이 달라진다. 2장은 “입력 전에는 조용했다”(initial rest)는 조건을 붙여 이 문제를 피한다2.
단계별 연습: 시스템 성질 판별 예제 사다리
활용
- 시불변이면서 선형인 시스템(LTI)은 임펄스 하나의 응답만 알면 모든 입력의 응답을 구할 수 있다. 2장 전체가 이 사실 위에 있다.
- 실제 회로는 부품이 데워지거나 낡으면서 조금씩 시변이 된다. 짧은 시간에는 시불변으로 보고 계산한다2.
연결
자주 하는 오해
틀렸다. \(y(t) = x(2t)\)에는 \(t\)가 따로 곱해져 있지 않지만 시변이다. 시간축을 압축하는 연산이 지연량까지 바꾸기 때문이다. 확인: 예제 1.16에서 입력을 2만큼 늦추면 출력은 1만큼만 늦는다. 반대로 비선형 함수가 있어도 시불변일 수 있다(\(\sin[x(t)]\)).
틀렸다. 출력 신호는 당연히 시간에 따라 변한다. 변하지 않는 것은 시스템의 규칙이다. 이름의 “불변”이 신호가 아니라 시스템을 꾸민다는 점을 놓쳐서 생기는 오해다.
확인 문제
C1 시불변성의 정의를 식으로 쓰고, 확인할 때 비교하는 두 신호를 말하라.
답: \(x(t - t_0) \to y(t - t_0)\) (모든 \(t_0\)). 비교하는 것: 입력을 민 뒤 시스템에 넣은 출력 \(y_2(t)\)와, 원래 출력을 민 \(y_1(t - t_0)\).
C2 시불변인가? ① \(y(t) = x(t - 3)\) ② \(y[n] = x[-n]\) ③ \(y(t) = x(t)\cos t\) ④ \(y[n] = x[n]^2 + 1\)
답: ① 시불변 ② 시변 (입력을 \(n_0\) 늦추면 출력은 \(n_0\) 앞당겨진다) ③ 시변 (\(\cos t\)가 시각을 직접 쓴다) ④ 시불변.
흔한 오답: ②를 시불변으로 고르는 것.
C3 예제 1.16에서 \(y_2(t) = x_1(2t - 2) = y_1(t - 1)\)이다. 마지막 등호의 이유는?
답: \(y_1(s) = x_1(2s)\)에 \(s = t - 1\)을 넣으면 \(y_1(t - 1) = x_1(2(t-1)) = x_1(2t - 2)\)이다.
C4 \(y[n] = x[2n]\)(두 칸마다 하나씩 뽑기)이 시변임을 보이는 입력과 이동량을 들라.
답: \(x_1 = \delta[n]\)이면 \(y_1 = \delta[n]\). \(x_2 = \delta[n-1]\)이면 \(y_2[n] = \delta[2n - 1] = 0\)(모든 정수 \(n\)에서 \(2n \ne 1\)). 시불변이라면 \(y_1[n-1] = \delta[n-1]\)이어야 하는데 0이므로 시변이다.
-
16_time-invariance_plot.py로 그렸고, 같은 코드로 다음을 확인했다: \(y_1\), \(y_2\), \(y_1(t-2)\)의 구간 \([-1, 1]\), \([0, 2]\), \([1, 3]\)과 \(y_2(t) = y_1(t - 1)\). ↩