복소 지수 \(e^{st}\)는 어떤 LTI 시스템을 지나도 모양이 그대로이고 크기와 위상만 바뀐다. 거울에 비친 얼굴이 밝기만 달라지고 얼굴 모양은 그대로인 것과 같다. 그래서 입력을 복소 지수들의 합으로 쪼개 두면, 각 조각에 시스템이 정하는 수 \(H(s)\)를 곱하기만 하면 출력이 나온다. 컨벌루션 적분을 매번 하는 대신 곱셈으로 바뀌는 것이 3장과 4장 전체의 출발점이다. 다만 \(H(s)\)를 정의하는 적분이 수렴할 때만 이 말이 맞다.
예시로 보기
입력을 3초 늦추는 시스템 \(y(t) = x(t - 3)\)에 \(x(t) = e^{j2t}\)를 넣어 보자(예제 3.1).
\[y(t) = e^{j2(t-3)} = e^{-j6}\,e^{j2t}\]출력은 입력 \(e^{j2t}\)에 복소수 \(e^{-j6}\)을 곱한 것이다. 모양은 같고, 위상만 6라디안 밀렸다. 이 곱하는 수 \(e^{-j6}\)을 고유값이라 부른다.
이번엔 \(x(t) = \cos 4t + \cos 7t\)를 넣는다. 오일러 공식으로 \(x = \frac12e^{j4t} + \frac12e^{-j4t} + \frac12e^{j7t} + \frac12e^{-j7t}\)로 쪼개면, 조각마다 자기 고유값(\(e^{-j12}\), \(e^{j12}\), \(e^{-j21}\), \(e^{j21}\))을 곱해 더한 것이 출력이고, 정리하면 \(\cos 4(t-3) + \cos 7(t-3)\)이다.
정의
어떤 시스템에 신호 \(\phi(t)\)를 넣었을 때 출력이 상수배 \(\lambda\phi(t)\)이면, \(\phi\)를 그 시스템의 고유함수, \(\lambda\)를 고유값이라 한다.
임펄스 응답이 \(h(t)\)인 연속 시간 LTI 시스템에 \(x(t) = e^{st}\) (\(s\)는 복소수)를 넣으면
\[y(t) = H(s)\,e^{st}, \qquad H(s) = \int_{-\infty}^{\infty}h(\tau)e^{-s\tau}d\tau\]이다. 이산 시간에서는 \(x[n] = z^n\)이면 \(y[n] = H(z)z^n\), \(H(z) = \sum_{k=-\infty}^{\infty}h[k]z^{-k}\)다. 단, 오른쪽의 적분(합)이 수렴해야 한다.
\(H(s)\), \(H(z)\)를 시스템 함수라 한다. \(s\)와 \(z\)는 아무 복소수나 될 수 있지만, 푸리에 해석에서는 크기가 변하지 않는 순수한 진동만 쓴다.
| 연속 시간 | 이산 시간 | |
|---|---|---|
| 고유함수 | \(e^{j\omega t}\) (\(s = j\omega\)) | \(e^{j\omega n}\) (\(z = e^{j\omega}\)) |
| 주파수 응답 | \(H(j\omega) = \int h(t)e^{-j\omega t}dt\) | \(H(e^{j\omega}) = \sum h[n]e^{-j\omega n}\) |
증명
- 컨벌루션: \(y(t) = \int h(\tau)x(t - \tau)d\tau\) (교환법칙으로 \(h\)를 앞에 둔다)
- 입력을 넣는다: \(= \int h(\tau)e^{s(t-\tau)}d\tau\)
- 지수법칙: \(e^{s(t-\tau)} = e^{st}e^{-s\tau}\)
- \(e^{st}\)는 \(\tau\)와 무관하므로 적분 밖으로: \(= e^{st}\int h(\tau)e^{-s\tau}d\tau = H(s)e^{st}\)
이산 시간도 합으로 똑같이 한다: \(\sum h[k]z^{n-k} = z^n\sum h[k]z^{-k}\).
중첩과 함께 쓰기. 입력이 \(x(t) = \sum_k a_ke^{s_kt}\)이면 선형성으로 출력은
\[y(t) = \sum_k a_kH(s_k)e^{s_kt}\]각 성분의 크기 \(a_k\)에 그 주파수의 고유값 \(H(s_k)\)를 곱한 것이다. 입력과 같은 복소 지수들의 합이다.
스스로 설명해 보기
1. 증명 3단계에서 \(e^{st}\)를 적분 밖으로 꺼낼 수 있는 이유는?
적분 변수가 \(\tau\)이고 \(e^{st}\)에는 \(\tau\)가 없다. \(t\)는 적분하는 동안 고정된 수라서 상수처럼 밖으로 나온다.
2. 시간 이동 시스템 \(y = x(t - 3)\)의 \(H(s)\)가 \(e^{-3s}\)인 이유는?
임펄스 응답이 \(h(t) = \delta(t - 3)\)이고, 표본화 성질로 \(\int\delta(\tau - 3)e^{-s\tau}d\tau = e^{-3s}\)다. \(s = j2\)를 넣으면 \(e^{-j6}\)으로 예시와 맞다.
핵심 아이디어는?
미분하거나 옮겨도 모양이 변하지 않는 지수함수는, 그런 연산으로만 이루어진 LTI 시스템을 지나도 모양이 변하지 않는다.
같은 생각을 쓰는 다른 곳은?
행렬의 고유벡터(\(A\mathbf{v} = \lambda\mathbf{v}\))로 벡터를 나누면 행렬 곱이 성분별 곱셈이 된다 → LTI 고유함수 ↔ 행렬 고유벡터
예제
\(h(t) = e^{-t}u(t)\)1. \(H(s) = \int_0^\infty e^{-\tau}e^{-s\tau}d\tau = \dfrac{1}{s + 1}\) (\(s\)의 실수부가 \(-1\)보다 클 때만 수렴). 입력 \(e^{j2t}\)의 출력은 \(\dfrac{1}{1 + j2}e^{j2t}\)로 크기는 \(\frac{1}{\sqrt5}\)배, 위상은 \(-\tan^{-1}2\)만큼 바뀐다.
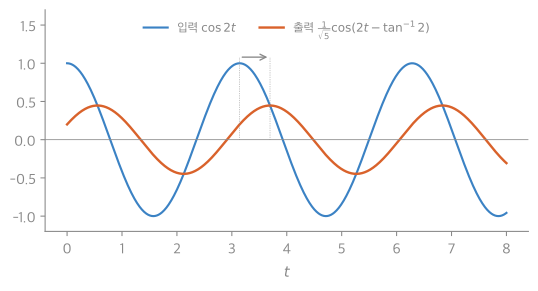
실수 입력 \(\cos 2t\)를 넣은 경우다. 출력은 같은 주파수의 코사인이고, 높이는 \(\frac{1}{\sqrt5} \approx 0.447\)배, 봉우리는 \(\frac{\tan^{-1}2}{2} \approx 0.55\)초 늦다(화살표)2.
활용
- 주파수 응답 \(H(j\omega)\) 하나로 오디오 장비, 필터, 통신 채널의 성질을 나타낸다. “저음은 그대로, 고음은 절반” 같은 설명이 곧 \(\vert H(j\omega)\vert\)다.
- 푸리에 이론이 중요한 이유: 신호를 주파수 성분으로 나누면 시스템 해석이 곱셈이 되고, 잡음처럼 높은 주파수를 골라 없애는 시스템을 설계할 수 있다.
- 흔한 실수: \(\cos\omega t\)도 고유함수라고 생각하는 것. \(\cos\)은 \(e^{j\omega t}\)와 \(e^{-j\omega t}\)의 합이라, 두 고유값이 다르면(위상이 달라지면) 모양은 같아도 단순한 상수배가 아니다.
연결
- 선수: 컨벌루션 적분, 연속 시간 복소 지수 신호
- 같은 구조: LTI 고유함수 ↔ 행렬 고유벡터
- 다음: 연속 시간 푸리에 급수, 푸리에 급수와 LTI 시스템
자주 하는 오해
틀렸다. \(e^{j\omega t}\)에 대한 결과를 \(\cos\)에 그대로 옮겨서 생기는 오해다. \(\cos\omega t = \frac12(e^{j\omega t} + e^{-j\omega t})\)이고 두 성분의 고유값이 \(H(j\omega)\), \(H(-j\omega)\)로 다르다. 실수 \(h\)이면 출력은 \(\vert H(j\omega)\vert \cos(\omega t + \angle H(j\omega))\)다. 확인: 지연 시스템에서 \(\cos 4t\)의 출력은 \(\cos(4t - 12)\)이지 \(e^{-j12}\cos 4t\)(복소수)가 아니다.
확인 문제
C1 LTI 시스템에 \(e^{st}\)를 넣었을 때의 출력과 \(H(s)\)의 식을 쓰라.
답: \(y(t) = H(s)e^{st}\), \(H(s) = \int_{-\infty}^{\infty}h(\tau)e^{-s\tau}d\tau\).
C2 증명에서 \(\int h(\tau)e^{s(t-\tau)}d\tau = e^{st}\int h(\tau)e^{-s\tau}d\tau\)로 바뀌는 근거 두 가지는?
답: 지수법칙 \(e^{s(t-\tau)} = e^{st}e^{-s\tau}\), 그리고 \(e^{st}\)가 적분 변수 \(\tau\)와 무관해 상수처럼 밖으로 나온다는 것.
C3 \(h[n] = \delta[n] + 0.5\delta[n-1]\)이다. 입력 \(e^{j\pi n/2}\)의 출력은?
답: \(H(e^{j\omega}) = 1 + 0.5e^{-j\omega}\), \(\omega = \frac\pi2\)에서 \(1 - 0.5j\). 출력 \((1 - 0.5j)e^{j\pi n/2}\).
C4 입력을 복소 지수들의 합으로 나누면 왜 출력 계산이 쉬워지는가?
답: 각 복소 지수는 고유함수라 시스템을 지나면 상수 \(H(s_k)\)만 곱해진다. 선형성으로 출력은 그 결과들의 합이므로, 컨벌루션 대신 성분별 곱셈만 하면 된다.
-
계산은 검증 코드로 확인했다. ↩
-
28_lti-eigenfunction_plot.py로 그렸고, 같은 코드로 다음을 확인했다: \(\int_0^\infty e^{-\tau}\cos 2(t - \tau)d\tau\)의 수치 적분이 \(\frac{1}{\sqrt5}\cos(2t - \tan^{-1}2)\)와 같음. ↩