주기 신호를 LTI 시스템에 넣으면, 출력도 같은 주기의 주기 신호이고 출력의 각 푸리에 계수는 입력 계수에 그 주파수의 주파수 응답 값을 곱한 것이다. 오디오 이퀄라이저가 저음은 그대로, 고음은 절반으로 줄이는 것과 같다. 그래서 출력을 구할 때 컨벌루션 적분 대신 “주파수마다 곱하기”만 하면 된다. 단, 시스템이 LTI여야 하고 주파수 응답을 정의하는 적분(합)이 수렴해야 한다.
예시로 보기
예제 3.2의 주기 신호 \(x(t) = 1 + \frac12\cos2\pi t + \cos4\pi t + \frac23\cos6\pi t\)를 임펄스 응답이 \(h(t) = e^{-t}u(t)\)인 시스템에 넣는다(예제 3.16).
- 주파수 응답: \(H(j\omega) = \int_0^\infty e^{-\tau}e^{-j\omega\tau}d\tau = \dfrac{1}{1 + j\omega}\).
- 주파수마다 곱하기: 기본 주파수가 \(2\pi\)이므로 \(b_k = a_kH(jk2\pi)\).
- \[b_0 = 1 \cdot H(0) = 1\]
- \(b_{\pm1} = \frac14\cdot\frac{1}{1 \pm j2\pi}\), \(b_{\pm2} = \frac12\cdot\frac{1}{1 \pm j4\pi}\), \(b_{\pm3} = \frac13\cdot\frac{1}{1 \pm j6\pi}\)
- 출력: \(y(t) = \sum_{k=-3}^{3}b_ke^{jk2\pi t}\).
직류 성분은 그대로 통과하고, 주파수가 높을수록 \(\vert H\vert\)가 작아져 크게 줄어든다.
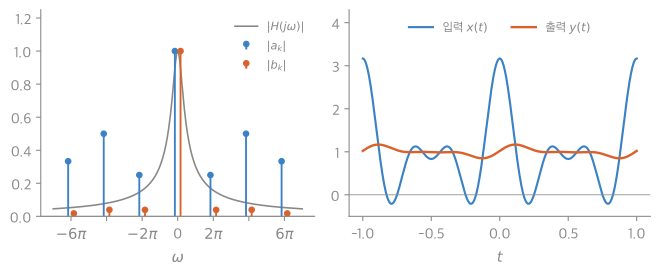
왼쪽에서 회색 곡선 \(\vert H(j\omega)\vert\)가 고조파마다 곱해져, 파란 막대 \(\vert a_k\vert\)가 주황 막대 \(\vert b_k\vert\)로 줄어든다. 그래서 오른쪽의 출력은 직류 1 근처에서 조금만 흔들린다1.
정의
고유함수 성질에서 \(s\)를 순허수 \(j\omega\)(크기가 변하지 않는 진동)로 두면 주파수 응답이 나온다.
| 연속 시간 | 이산 시간 | |
|---|---|---|
| 주파수 응답 | \(H(j\omega) = \int_{-\infty}^{\infty}h(t)e^{-j\omega t}dt\) | \(H(e^{j\omega}) = \sum_{n=-\infty}^{\infty}h[n]e^{-j\omega n}\) |
| 입력 | \(x(t) = \sum_ka_ke^{jk\omega_0t}\) | \(x[n] = \sum_{k=\langle N\rangle}a_ke^{jk(2\pi/N)n}\) |
| 출력 | \(y(t) = \sum_ka_kH(jk\omega_0)e^{jk\omega_0t}\) | \(y[n] = \sum_{k=\langle N\rangle}a_kH(e^{j2\pi k/N})e^{jk(2\pi/N)n}\) |
| 출력 계수 | \(b_k = a_kH(jk\omega_0)\) | \(b_k = a_kH(e^{j2\pi k/N})\) |
이산 시간 주파수 응답은 \(\vert z\vert = 1\)인 \(z = e^{j\omega}\)에서 시스템 함수 \(H(z)\)를 읽은 것이고, \(\omega\)에 대해 주기 \(2\pi\)다.
실수 출력의 정리. \(x\)와 \(h\)가 실수면 \(y\)도 실수라 \(b_{-k} = b_k^*\)다. 그래서
\[y(t) = b_0 + \sum_{k=1}^{\infty}\left[b_ke^{jk\omega_0t} + b_k^*e^{-jk\omega_0t}\right] = b_0 + 2\sum_{k=1}^{\infty}\mathrm{Re}\{b_ke^{jk\omega_0t}\}\]\(b_k = D_ke^{j\theta_k}\)로 쓰면 각 항은 \(2D_k\cos(k\omega_0t + \theta_k)\), 곧 크기 \(2D_k\), 위상 \(\theta_k\)인 코사인이다.
스스로 설명해 보기
1. 출력 계수가 \(a_kH(jk\omega_0)\)인 이유를 두 성질로 설명하라.
고유함수 성질: \(e^{jk\omega_0t}\) 하나는 시스템을 지나 \(H(jk\omega_0)e^{jk\omega_0t}\)가 된다. 선형성: 입력이 이것들의 가중합이므로 출력도 같은 가중치 \(a_k\)를 곱한 합이다.
2. 출력이 입력과 같은 주기인 이유는?
출력도 \(e^{jk\omega_0t}\)들만의 합이고, 이 고조파들은 모두 주기 \(T = \frac{2\pi}{\omega_0}\)로 되풀이된다. LTI 시스템은 새 주파수를 만들지 못한다.
핵심 아이디어는?
입력을 주파수 성분으로 나누고, 시스템은 성분마다 크기와 위상만 바꾸는 “주파수별 볼륨·지연 조절기”로 본다.
예제
예제 3.16의 \(b_1\)을 극형식과 직교 형식으로
- \(\vert b_1\vert = D_1 = \frac14\cdot\frac{1}{\vert 1 + j2\pi\vert } = \dfrac{1}{4\sqrt{1 + 4\pi^2}}\), \(\angle b_1 = \theta_1 = -\tan^{-1}(2\pi)\).
- 분모를 실수로 만들기: \(b_1 = \frac14\cdot\frac{1 - j2\pi}{1 + 4\pi^2}\), 실수부 \(E_1 = \dfrac{1}{4(1 + 4\pi^2)}\), 허수부 \(F_1 = -\dfrac{\pi}{2(1 + 4\pi^2)}\).
예제 3.17 이산 시간. \(h[n] = \alpha^nu[n]\) (\(-1 < \alpha < 1\)), \(x[n] = \cos\frac{2\pi n}{N}\)
- 입력 나누기: \(x[n] = \frac12e^{j(2\pi/N)n} + \frac12e^{-j(2\pi/N)n}\).
- 주파수 응답: \(H(e^{j\omega}) = \sum_{n=0}^{\infty}(\alpha e^{-j\omega})^n = \dfrac{1}{1 - \alpha e^{-j\omega}}\) (\(\vert \alpha\vert < 1\)이라 등비급수가 수렴).
- 출력: \(y[n] = \frac12H(e^{j2\pi/N})e^{j(2\pi/N)n} + \frac12H(e^{-j2\pi/N})e^{-j(2\pi/N)n}\).
- 정리: \(\frac{1}{1 - \alpha e^{-j2\pi/N}} = re^{j\theta}\)이면 \(y[n] = r\cos\left(\frac{2\pi}{N}n + \theta\right)\).
- \(N = 4\): \(e^{-j\pi/2} = -j\)이라 \(\frac{1}{1 + \alpha j} = \frac{1}{\sqrt{1+\alpha^2}}e^{-j\tan^{-1}\alpha}\). 그래서 \(y[n] = \dfrac{1}{\sqrt{1+\alpha^2}}\cos\left(\dfrac{\pi n}{2} - \tan^{-1}\alpha\right)\).
활용
- 필터 설계는 “어떤 \(H(j\omega)\)를 원하는가”에서 시작한다 → 주파수 형성 필터와 주파수 선택 필터
- 회로 해석에서 교류 입력의 정상 상태 출력은 \(\vert H(j\omega)\vert\)배, \(\angle H(j\omega)\)만큼 밀린 같은 주파수 정현파다. 페이저 해석이 이것이다2.
- 흔한 실수: \(H(j\omega)\)에 \(\omega\) 대신 \(k\)를 넣는 것. 넣어야 하는 값은 실제 각주파수 \(k\omega_0\)다(예제 3.16에서 \(H(j2\pi k)\)).
연결
자주 하는 오해
틀렸다. 소리가 왜곡되면 새 음이 들리는 경험 때문에 그럴듯하다. 하지만 그런 왜곡은 비선형 시스템(포화된 앰프)에서 생긴다. LTI 시스템은 각 성분에 \(H\)를 곱할 뿐이라, 입력에서 \(a_k = 0\)이면 출력도 \(b_k = 0\)이다. 확인: 예제 3.16에서 입력에 없는 \(k = 4\) 성분은 출력에도 없다.
확인 문제
C1 주기 신호를 연속 시간 LTI 시스템에 넣었을 때 출력 계수 \(b_k\)의 식은?
답: \(b_k = a_kH(jk\omega_0)\), \(H(j\omega) = \int h(t)e^{-j\omega t}dt\).
C2 \(H(j\omega) = \frac{1}{1 + j\omega}\)인 시스템에 \(x(t) = 2 + \cos t\)를 넣으면 출력은?
답: 직류: \(2H(0) = 2\). \(\cos t\): \(\vert H(j1)\vert = \frac{1}{\sqrt2}\), \(\angle H(j1) = -\frac\pi4\). \(y(t) = 2 + \frac{1}{\sqrt2}\cos(t - \frac\pi4)\).
C3 예제 3.17에서 \(H(e^{j\omega})\)의 등비급수가 수렴하는 조건과, 그 조건이 시스템의 어떤 성질과 같은가?
답: \(\vert \alpha e^{-j\omega}\vert = \vert \alpha\vert < 1\). 이것은 \(\sum\vert h[n]\vert = \sum\vert \alpha\vert ^n < \infty\), 곧 시스템이 안정할 조건과 같다.
C4 \(b_k = D_ke^{j\theta_k}\)일 때 \(b_ke^{jk\omega_0t} + b_{-k}e^{-jk\omega_0t}\)를 코사인 하나로 쓰라 (출력이 실수).
답: \(b_{-k} = b_k^*\)이므로 \(2\mathrm{Re}\{D_ke^{j(k\omega_0t + \theta_k)}\} = 2D_k\cos(k\omega_0t + \theta_k)\).
-
35_fourier-series-lti_plot.py로 그렸고, 같은 코드로 다음을 확인했다: \(b_0 = 1\), \(\vert b_1\vert = \frac{1}{4\sqrt{1 + 4\pi^2}}\), 출력 \(y(t)\)가 \(h = e^{-t}u(t)\)와의 수치 컨벌루션과 같음. ↩
-
계산은 검증 코드로 확인했다. ↩