시간 영역에서 컨벌루션한 것은 주파수 영역에서 곱한 것과 같다: \(y = h * x\)이면 \(Y = HX\). 그래서 LTI 시스템의 출력을 구할 때 복잡한 컨벌루션 적분 대신 변환해서 곱하고 다시 역변환하면 된다. 임펄스 응답의 변환 \(H(j\omega)\)가 곧 주파수 응답이고, 주파수마다 입력을 얼마나 키우고 미는지를 알려 준다. 단, \(H(j\omega)\)는 시스템이 안정할 때(임펄스 응답이 절대 적분 가능할 때) 존재가 보장된다.
예시로 보기
\(h(t) = e^{-at}u(t)\)인 시스템에 \(x(t) = e^{-bt}u(t)\)를 넣는다(\(a, b > 0\), 예제 4.19).
- 변환: \(X = \frac{1}{b + j\omega}\), \(H = \frac{1}{a + j\omega}\)(예제 4.1).
- 곱하기: \(Y = \dfrac{1}{(a + j\omega)(b + j\omega)}\).
- 부분 분수(\(a \ne b\)): \(Y = \dfrac{A}{a + j\omega} + \dfrac{B}{b + j\omega}\)로 두고 분자를 맞추면 \(A + B = 0\), \(Ab + Ba = 1\)이라 \(A = \frac{1}{b - a} = -B\).
- 역변환: \(y(t) = \dfrac{1}{b - a}\left[e^{-at} - e^{-bt}\right]u(t)\).
flowchart LR
  X["x(t), h(t)"] -->|"컨벌루션 적분"| Y["y(t)"]
  X -->|"푸리에 변환"| XF["X(jω), H(jω)"]
  XF -->|"곱하기"| YF["Y = HX"]
  YF -->|"부분 분수 후 역변환"| Y
같은 \(y(t)\)로 가는 두 길이다. 주파수 영역 길은 걸음이 셋이지만, 적분 대신 곱셈을 쓴다.
시간 영역 컨벌루션 \(\int_0^te^{-b\tau}e^{-a(t-\tau)}d\tau\)를 직접 해도 같은 답이 나온다.
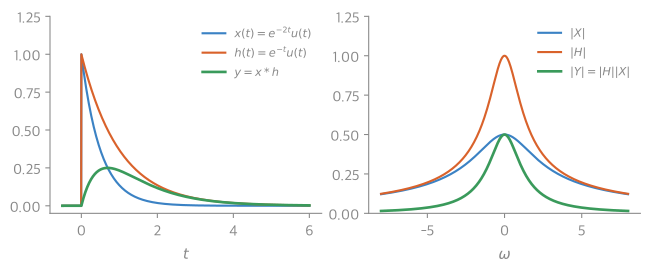
\(a = 1\), \(b = 2\)일 때다. 왼쪽 시간에서는 두 신호를 컨벌루션해 \(y = e^{-t} - e^{-2t}\)를 얻고, 오른쪽 주파수에서는 같은 결과가 크기끼리의 곱 \(\vert Y\vert = \vert H\vert \vert X\vert\)로 나온다1.
정의
증명
- \(Y = \int\left[\int x(\tau)h(t - \tau)d\tau\right]e^{-j\omega t}dt\) (컨벌루션을 변환식에 넣음)
- 적분 순서를 바꾸고, \(x(\tau)\)는 \(t\)와 무관하므로 밖으로: \(Y = \int x(\tau)\left[\int h(t - \tau)e^{-j\omega t}dt\right]d\tau\)
- 안쪽은 \(h\)를 \(\tau\)만큼 옮긴 것의 변환이라 시간 이동 성질로 \(e^{-j\omega\tau}H(j\omega)\)
- \(Y = H(j\omega)\int x(\tau)e^{-j\omega\tau}d\tau = H(j\omega)X(j\omega)\)
다른 길: 비주기 신호를 복소 지수의 적분 \(\frac{1}{2\pi}\int X(j\omega)e^{j\omega t}d\omega\)로 보면, 각 \(e^{j\omega t}\)는 고유함수라 \(H(j\omega)\)가 곱해지고, 중첩으로 \(y = \frac{1}{2\pi}\int X(j\omega)H(j\omega)e^{j\omega t}d\omega\)다. 이것을 역변환식과 비교하면 \(Y = XH\).
\(H(j\omega)\)를 주파수 응답이라 한다. 입력 스펙트럼이 주파수 \(\omega\)에서 받는 복소 배율이다. 주파수 선택 필터에서는 원하는 대역에서 \(H \approx 1\)(변화 없음), 나머지에서 \(H \approx 0\)(제거)이다.
직렬 연결. 두 LTI 시스템을 직렬로 이으면 주파수 응답은 곱 \(H_1H_2\)이고, 곱은 순서를 바꿔도 같으므로 연결 순서와 무관하다(그림 4.19).
존재 조건. 모든 LTI 시스템에서 주파수 응답이 정의되지는 않는다. 안정한 시스템은 \(\int\vert h(t)\vert dt < \infty\)라 디리클레 조건 하나를 만족하고, 나머지 두 조건까지 만족하면 \(H(j\omega)\)가 존재한다.
예제
예제 4.15 시간 지연 \(h = \delta(t - t_0)\). \(H = e^{-j\omega t_0}\), \(Y = e^{-j\omega t_0}X\)이므로 \(y = x(t - t_0)\). 모든 주파수에서 크기 1, 위상은 \(\omega\)에 비례하는 \(-\omega t_0\).
예제 4.16 미분기 \(y = \frac{dx}{dt}\): \(H = j\omega\). 예제 4.17 적분기 \(y = \int_{-\infty}^{t}x\): \(h = u(t)\), \(H = \frac{1}{j\omega} + \pi\delta(\omega)\), \(Y = \frac{1}{j\omega}X + \pi X(0)\delta(\omega)\).
예제 4.18 이상적 저역 통과 필터. \(H = 1\) (\(\vert \omega\vert < \omega_c\)), 0 (그 밖).
- 예제 4.5로 \(h(t) = \dfrac{\sin\omega_ct}{\pi t} = \dfrac{\omega_c}{\pi}\mathrm{sinc}\left(\dfrac{\omega_ct}{\pi}\right)\), \(h(0) = \frac{\omega_c}{\pi}\)(그림 4.21).
- \(t < 0\)에서 \(h(t) \ne 0\)이라 인과적이지 않다. 출력이 미래 입력에 영향을 받으므로, 실시간 시스템에는 이상적 필터를 쓸 수 없다.
- 그래서 실제로는 \(h(t) = e^{-t}u(t)\), \(H = \frac{1}{j\omega + 1}\)(RC 회로) 같은 비이상적 필터를 쓴다. 날카로운 선택성은 없지만 인과적이고, 임펄스 응답이 진동 없이 줄어든다(그림 4.22). 더 높은 차수의 미분방정식에 해당하는 필터를 쓰면 인과성, 구현의 쉬움, 주파수 선택성, 시간 영역 진동 사이에서 균형을 맞출 수 있다.
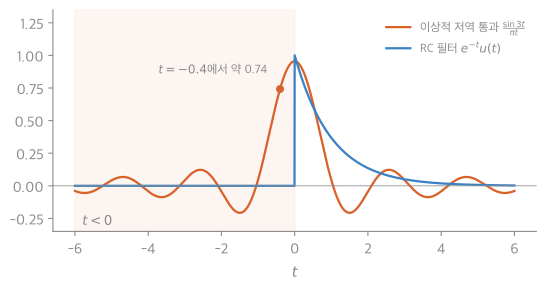
\(\omega_c = 3\)인 이상적 저역 통과 필터의 임펄스 응답은 색칠한 \(t < 0\) 쪽에서도 출렁인다. RC 필터 \(e^{-t}u(t)\)는 \(t < 0\)에서 0이고 진동 없이 줄어든다1.
예제 4.19 (\(a = b\)). \(Y = \frac{1}{(a + j\omega)^2} = j\frac{d}{d\omega}\left[\frac{1}{a + j\omega}\right]\). 주파수 미분 성질 \(tx(t) \leftrightarrow j\frac{dX}{d\omega}\)로 \(y(t) = te^{-at}u(t)\).
예제 4.20 sinc 입력과 이상적 저역 통과. \(x = \frac{\sin\omega_it}{\pi t}\), \(h = \frac{\sin\omega_ct}{\pi t}\)이면 \(X\)와 \(H\)는 각각 폭 \(\omega_i\), \(\omega_c\)인 사각형이라 \(Y\)는 좁은 쪽 사각형(\(\omega_0 = \min(\omega_i, \omega_c)\)). \(y = \frac{\sin\omega_0t}{\pi t}\)로, \(x\)와 \(h\) 중 대역이 좁은 쪽이 출력이 된다.
스스로 설명해 보기
1. 증명 3단계에서 \(\int h(t - \tau)e^{-j\omega t}dt = e^{-j\omega\tau}H(j\omega)\)인 이유는?
\(h(t - \tau)\)는 \(h\)를 \(\tau\)만큼 늦춘 신호이고, 시간 이동 성질로 그 변환은 \(e^{-j\omega\tau}H(j\omega)\)다.
2. 이상적 저역 통과 필터가 비인과적인 이유를 쌍대성으로 설명하라.
주파수에서 사각형이면 시간에서는 sinc이고, sinc는 \(t < 0\) 쪽으로도 무한히 이어진다. 임펄스를 넣기 전(\(t < 0\))부터 출력이 나오는 셈이다.
핵심 아이디어는?
시간 영역에서 어려운 연산(컨벌루션)을 주파수 영역의 쉬운 연산(곱셈)으로 옮겨 풀고, 다시 돌아온다.
활용
- 필터 설계와 오디오 이퀄라이저는 \(Y = HX\)의 \(H\)를 정하는 일이다.
- 큰 컨벌루션을 FFT로 빠르게 계산하는 것도 이 성질이다(이산 시간판)2.
- 흔한 실수: 부분 분수에서 중근(\((a + j\omega)^2\))을 따로 처리하지 않는 것 → 미분방정식 시스템의 주파수 응답
연결
- 선수: 푸리에 변환의 성질, 푸리에 급수와 LTI 시스템 (주기 입력판)
- 필터: 주파수 형성 필터와 주파수 선택 필터
- 쌍대: 곱셈 성질과 진폭 변조
자주 하는 오해
틀렸다. 부품의 문제가 아니라 원리의 문제다. 이상적 저역 통과 필터의 임펄스 응답 \(\frac{\sin\omega_ct}{\pi t}\)는 \(t < 0\)에서도 0이 아니므로, 인과 시스템으로는 원리적으로 만들 수 없다. 확인: \(t = -0.4\), \(\omega_c = 3\)에서 \(h \approx 0.74\)(검증 코드).
확인 문제
C1 컨벌루션 성질을 쓰고, \(H(j\omega)\)가 무엇인지 말하라.
답: \(h * x \leftrightarrow H(j\omega)X(j\omega)\). \(H\)는 임펄스 응답의 푸리에 변환, 곧 주파수 응답이다.
C2 \(h = e^{-2t}u(t)\), \(x = e^{-3t}u(t)\)일 때 \(y(t)\)를 주파수 영역에서 구하라.
답: \(Y = \frac{1}{(2+j\omega)(3+j\omega)} = \frac{1}{2+j\omega} - \frac{1}{3+j\omega}\), \(y = (e^{-2t} - e^{-3t})u(t)\).
C3 두 LTI 시스템을 직렬로 이을 때 순서를 바꿔도 되는 이유를 주파수 영역에서 설명하라.
답: 전체 주파수 응답은 \(H_1(j\omega)H_2(j\omega)\)이고, 복소수 곱셈은 교환법칙이 성립해 \(H_2H_1\)과 같다.
C4 예제 4.19(\(a = b\))에서 \(\frac{1}{(a+j\omega)^2} = j\frac{d}{d\omega}\frac{1}{a + j\omega}\)인 근거는?
답: 몫의 미분 \(\frac{d}{d\omega}\frac{1}{a + j\omega} = \frac{-j}{(a + j\omega)^2}\)에 \(j\)를 곱하면 \(\frac{-j^2}{(a+j\omega)^2} = \frac{1}{(a+j\omega)^2}\)이다.
-
42_convolution-property_plot.py로 그렸고, 같은 코드로 다음을 확인했다: 수치 컨벌루션과 \((e^{-t} - e^{-2t})u(t)\)가 같음, 이상적 필터의 \(h(-0.4) \approx 0.74\). ↩ ↩2
-
계산은 검증 코드로 확인했다. ↩