스위치를 켜는 입력(단위 계단)을 넣었을 때의 출력이 계단 응답이다. 실험실에서는 바늘 같은 임펄스를 만들기 어렵지만 스위치를 켜는 것은 쉬워서, 계단 응답을 재고 거기서 임펄스 응답을 얻는다. 계단이 임펄스를 쌓은 것이므로 계단 응답도 임펄스 응답을 쌓은 것이고, 반대로 계단 응답의 차이(미분)가 임펄스 응답이다. LTI 시스템일 때만 이 관계가 통한다.
예시로 보기
누산기(\(h[n] = u[n]\))에 계단을 넣으면 \(s[n] = \sum_{k=-\infty}^{n}u[k] = (n + 1)u[n]\), 곧 \(1, 2, 3, \dots\)이다. 이웃한 값의 차이를 구하면 \(1, 1, 1, \dots\)로 처음의 \(h[n] = u[n]\)이 다시 나온다1.
정의
계단 응답은 \(s[n] = u[n] * h[n]\), \(s(t) = u(t) * h(t)\)다.
| 계단 응답 ← 임펄스 응답 | 임펄스 응답 ← 계단 응답 | |
|---|---|---|
| 이산 시간 | \(s[n] = \sum_{k=-\infty}^{n}h[k]\) | \(h[n] = s[n] - s[n-1]\) |
| 연속 시간 | \(s(t) = \int_{-\infty}^{t}h(\tau)d\tau\) | \(h(t) = \dfrac{ds(t)}{dt}\) |
\(s[n] = h * u = \sum_k h[k]u[n-k]\)에서 \(u[n-k]\)는 \(k \le n\)일 때만 1이므로 첫 식이 나온다. 이것은 예제 2.12 누산기의 출력 식과 같다. 둘째 식은 \(s[n]\)에서 \(s[n-1]\)을 빼면 마지막 항 \(h[n]\)만 남는다는 뜻이다.
\[\begin{aligned} s[n] &= \cdots + h[n-1] + h[n] \\ -\;s[n-1] &= \cdots + h[n-1] \\ \hline h[n] &= s[n] - s[n-1] \end{aligned}\]예제
\(h(t) = e^{-2t}u(t)\)이면 \(s(t) = \int_0^t e^{-2\tau}d\tau = \frac12(1 - e^{-2t})u(t)\)다. 이것을 미분하면 \(e^{-2t}\)로 \(h(t)\)가 다시 나온다1.
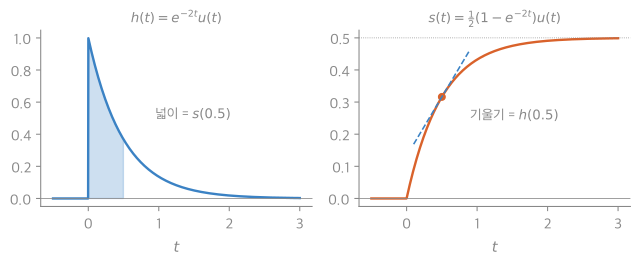
왼쪽의 색칠한 넓이(\(0 \sim 0.5\))가 오른쪽 점의 높이 \(s(0.5)\)이고, 그 점에서 \(s\)의 기울기가 \(h(0.5)\)다2.
활용
- 제어 공학에서 시스템의 빠르기를 “계단 응답이 최종값의 63%(1계) 또는 90%에 닿는 시간”으로 잰다1.
- 미분방정식 시스템의 임펄스 응답을 구할 때 계단 응답을 먼저 구해 미분하면 편할 때가 있다 → 미분방정식으로 표현한 LTI 시스템
연결
- 선수: 임펄스 응답으로 본 LTI 시스템의 성질
- 같은 관계: 단위 임펄스와 단위 계단의 \(u = \sum\delta\), \(\delta = u[n] - u[n-1]\)이 시스템을 통과해도 그대로 남는다.
확인 문제
C1 계단 응답이 \(s[n] = (1 - 0.5^{n+1})u[n]\)이다. \(h[2]\)는?
답: \(s[2] - s[1] = (1 - 0.125) - (1 - 0.25) = 0.125\).
C2 \(h[n] = s[n] - s[n-1]\)이 맞는 이유를 LTI 성질로 설명하라.
답: \(\delta[n] = u[n] - u[n-1]\)이다. 시스템이 시불변이라 \(u[n-1]\)의 출력은 \(s[n-1]\)이고, 선형이라 차이의 출력은 출력의 차이다. 그래서 \(\delta[n]\)의 출력 \(h[n]\)은 \(s[n] - s[n-1]\)이다.
-
22_step-response_plot.py로 그렸고, 같은 코드로 다음을 확인했다: \(\int_0^{0.5}h = s(0.5) = \frac12(1 - e^{-1})\), \(s'(0.5) = h(0.5) = e^{-1}\). ↩