LTI 시스템은 임펄스 응답 \(h\) 하나로 모든 것이 정해지므로, 1장에서 입력과 출력을 다 시험해야 했던 성질들을 \(h\)의 모양만 보고 판정할 수 있다. 0 밖에서 0이면 기억이 없고, 음의 시각에서 0이면 인과적이고, 크기를 모두 더한 값이 유한하면 안정이다. 역시스템은 컨벌루션해서 \(\delta\)가 되는 \(h_1\)이다. 이 판정법은 LTI 시스템에만 쓸 수 있다.
예시로 보기
| 시스템 | \(h[n]\) | 기억 | 인과 | 안정 |
|---|---|---|---|---|
| \(y[n] = 3x[n]\) | \(3\delta[n]\) | 없음 | 예 | 예 |
| \(y[n] = x[n - 2]\) | \(\delta[n - 2]\) | 있음 | 예 | 예 |
| \(y[n] = x[n] + x[n + 1]\) | \(\delta[n] + \delta[n+1]\) | 있음 | 아니오 (\(h[-1] = 1\)) | 예 |
| 누산기 \(\sum_{k \le n}x[k]\) | \(u[n]\) | 있음 | 예 | 아니오 (\(\sum u = \infty\)) |
표의 칸을 채우는 데 입력 신호를 하나도 넣지 않았다. \(h\)만 봤다.
정의
임펄스 응답이 \(h[n]\) (\(h(t)\))인 LTI 시스템에 대해
| 성질 | 이산 시간 조건 | 연속 시간 조건 |
|---|---|---|
| 기억 없음 | \(n \ne 0\)에서 \(h[n] = 0\), 즉 \(h[n] = K\delta[n]\) | \(h(t) = K\delta(t)\) |
| 가역 | \(h[n] * h_1[n] = \delta[n]\)인 \(h_1\)이 있다 | \(h(t) * h_1(t) = \delta(t)\) |
| 인과 | \(n < 0\)에서 \(h[n] = 0\) | \(t < 0\)에서 \(h(t) = 0\) |
| 안정 | \(\sum_{k=-\infty}^{\infty}\lvert h[k]\rvert < \infty\) | \(\int_{-\infty}^{\infty}\lvert h(\tau)\rvert d\tau < \infty\) |
기억 없음과 인과는 “필요충분”이다(⇔). 안정 조건도 필요충분이다.
기억 없음. \(y[n] = \cdots + x[n+1]h[-1] + x[n]h[0] + x[n-1]h[1] + \cdots\)이므로, \(x[n]\)만 쓰려면 \(h[0]\) 말고는 모두 0이어야 한다. 그러면 \(y[n] = Kx[n]\)이고, \(K = 1\)이면 항등 시스템 \(x * \delta = x\)다.
인과. \(y[n] = \sum_k h[k]x[n-k]\)에서 \(k < 0\)인 항은 미래 입력 \(x[n - k]\)를 쓴다. 이 항들이 모두 0이려면 \(h[k] = 0\) (\(k < 0\))이어야 한다. 이때 \(y[n] = \sum_{k=0}^{\infty}h[k]x[n-k]\), \(y(t) = \int_0^\infty h(\tau)x(t-\tau)d\tau\)로 쓸 수 있다.
안정 조건이 충분조건인 이유
모든 \(n\)에서 \(\vert x[n]\vert < B\)라 하자.
- \(\vert y[n]\vert = \left\vert \sum_k h[k]x[n-k]\right\vert\) (컨벌루션)
- \(\le \sum_k \vert h[k]\vert \vert x[n-k]\vert\) (합의 크기는 크기의 합을 넘지 않는다)
- \(\le B\sum_k\vert h[k]\vert\) (모든 \(\vert x\vert < B\))
- 그래서 \(\sum\vert h[k]\vert < \infty\)이면 모든 \(n\)에서 \(\vert y[n]\vert\)이 같은 수로 묶인다. 연속 시간도 합을 적분으로 바꿔 같다.
필요조건(절대 합이 무한대면 불안정한 유계 입력이 있다)은 \(x[n] = \mathrm{sign}(h[-n])\)을 넣어 \(y[0] = \sum\vert h[k]\vert\)로 만드는 방법으로 보인다1.
스스로 설명해 보기
1. 왜 인과 조건이 \(h[n] = 0\) (\(n < 0\))인가?
\(h[n]\)은 \(n = 0\)에 넣은 임펄스에 대한 출력이다. \(n < 0\)에 출력이 나오면, 입력이 들어오기도 전에 반응한 것이므로 미래 입력을 쓴 셈이다.
2. 누산기의 역시스템이 첫 번째 차 \(\delta[n] - \delta[n-1]\)인 이유는?
분배법칙으로 \(u * (\delta[n] - \delta[n-1]) = u[n] - u[n-1] = \delta[n]\)이다. 그래서 둘을 직렬로 이으면 항등 시스템이 된다.
핵심 아이디어는?
LTI 시스템의 모든 성질은 \(h\) 안에 들어 있다. 입력 전체를 시험하는 대신 \(h\) 한 줄을 검사한다.
예제
예제 2.11 순수 시간 이동 \(y(t) = x(t - t_0)\)
- 임펄스 응답: \(\delta(t)\)를 넣으면 \(h(t) = \delta(t - t_0)\).
- 성질 ①: \(x(t) * \delta(t - t_0) = x(t - t_0)\). 옮긴 임펄스와 컨벌루션하면 신호가 그만큼 옮겨진다. 표본화 성질 \(\int x(\tau)\delta(\tau - a)d\tau = x(a)\)와 \(\delta\)가 짝함수(\(\delta(t) = \delta(-t)\))라는 것에서 나온다.
- 역시스템: 다시 앞당기면 된다. \(h_1(t) = \delta(t + t_0)\)이고 \(\delta(t - t_0) * \delta(t + t_0) = \delta(t)\).
- 기억: \(t_0 = 0\)이면 항등 시스템이라 기억 없음, \(t_0 \ne 0\)이면 기억 있음. 인과: \(t_0 \ge 0\)이면 인과(지연), \(t_0 < 0\)이면 비인과.
- 안정: \(\int\vert \delta(\tau - t_0)\vert d\tau = 1\)이라 안정이다(예제 2.13).
예제 2.12 누산기 \(h[n] = u[n]\)
- 출력: \(n - k < 0\)이면 \(u[n-k] = 0\)이므로 \(y[n] = \sum_{k=-\infty}^{n}x[k]\). 지금까지 들어온 입력을 모두 더한다.
- 역시스템: \(y[n] = x[n] - x[n-1]\)(첫 번째 차). 임펄스 응답 \(h_1 = \delta[n] - \delta[n-1]\).
- 확인: \(u * \delta[n] = u[n]\), \(u * \delta[n-1] = u[n-1]\)이므로 \(h * h_1 = u[n] - u[n-1] = \delta[n]\).
- 안정: \(\sum\vert u[n]\vert = \infty\)라 불안정. 연속 시간 적분기도 \(h(t) = u(t)\), \(\int\vert u\vert = \infty\)로 불안정이다(예제 2.13). 적분기의 역시스템은 미분기다.
활용
- 디지털 필터를 설계할 때 \(h\)의 절대 합을 보고 안정성을 먼저 확인한다. 실시간 필터는 \(h[n] = 0\) (\(n < 0\))인 인과 필터만 쓸 수 있다.
- 통신의 채널 보정(이퀄라이저)은 채널 \(h\)의 역시스템 \(h_1\)을 근사해 신호를 되살리는 것이다1.
- 흔한 실수: 안정을 “\(h\)가 유계”로 착각하는 것. \(u[n]\)은 유계지만 절대 합이 무한대라 불안정이다.
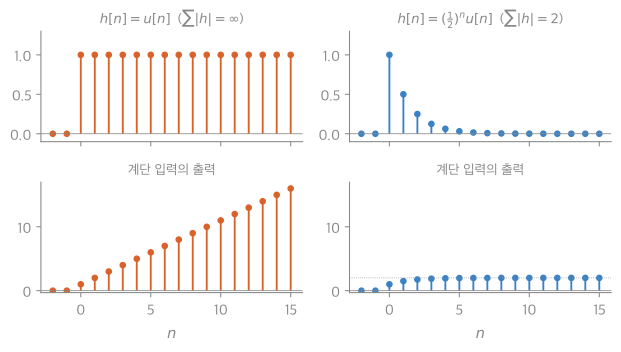
두 \(h\) 모두 값이 1 이하다. 계단을 넣으면 절대 합이 무한대인 \(u[n]\) 쪽 출력은 \(n + 1\)로 끝없이 커지고, 절대 합이 2인 쪽은 2 아래에 머문다2.
연결
자주 하는 오해
틀렸다. “유계 입력 유계 출력”이라는 이름 때문에 \(h\)도 유계면 된다고 생각하기 쉽다. 하지만 출력은 \(h\)를 무한히 많이 더한 것이라, 각 값이 작아도 합이 무한대면 출력이 커질 수 있다. 확인: \(h = u[n]\)은 모든 값이 1 이하지만 \(x = u[n]\)을 넣으면 \(y[n] = n + 1\)로 끝없이 커진다.
확인 문제
C1 LTI 시스템이 인과적일 조건과 안정할 조건을 이산·연속 시간으로 쓰라.
답: 인과: \(h[n] = 0\) (\(n < 0\)), \(h(t) = 0\) (\(t < 0\)). 안정: \(\sum\vert h[k]\vert < \infty\), \(\int\vert h(\tau)\vert d\tau < \infty\).
C2 \(h[n] = (0.9)^n u[n]\), \(h[n] = (1.1)^n u[n]\), \(h[n] = (0.9)^{\vert n\vert }\)은 각각 인과·안정인가?
답: 첫째: 인과, 안정(합 10). 둘째: 인과, 불안정(합이 무한대). 셋째: 비인과(\(n < 0\)에서 0이 아님), 안정(합 \(1 + 2 \cdot 9 = 19\)).
C3 안정 조건 증명에서 \(\vert \sum_k h[k]x[n-k]\vert \le \sum_k\vert h[k]\vert \vert x[n-k]\vert\)는 어떤 성질에서 나오는가?
답: 삼각부등식(여러 수의 합의 크기는 각 크기의 합을 넘지 않는다)과 \(\vert ab\vert = \vert a\vert \vert b\vert\).
C4 \(h[n] = \delta[n] - 0.5\delta[n-1]\)인 시스템의 역시스템 임펄스 응답 \(h_1\)을 구하라 (인과적인 것).
답: \(h_1[n] = (0.5)^n u[n]\). \(h * h_1 = (0.5)^n u[n] - 0.5 \cdot (0.5)^{n-1}u[n-1] = (0.5)^n(u[n] - u[n-1]) = \delta[n]\).
-
21_lti-system-properties_plot.py로 그렸고, 같은 코드로 다음을 확인했다: \(u * u = n + 1\), \((\frac12)^n u * u = 2 - (\frac12)^n < 2\). ↩