선형이고 시불변인 시스템(LTI)은 “입력 한 방울에 어떻게 반응하는가” 하나만 알면 모든 입력의 출력을 계산할 수 있다. 입력을 시각마다의 바늘(임펄스) 여러 개로 쪼개면, 각 바늘의 반응은 그 한 방울 반응을 그 시각으로 옮기고 바늘 높이만큼 키운 것이다. 이 반응들을 모두 더한 것이 컨벌루션 합이다. 산에서 소리를 지르면 메아리가 겹쳐 들리는 것과 같다. 단, 시스템이 선형이 아니거나 시간에 따라 바뀌면 이 계산은 틀린다.
예시로 보기
어떤 시스템에 \(n = 0\)에서만 1인 입력 \(\delta[n]\)을 넣었더니 \(h[n] = 1, 1, 1\)(\(n = 0, 1, 2\))이 나왔다. 이제 입력 \(x[0] = 0.5\), \(x[1] = 2\)를 넣으면 출력은 무엇일까(예제 2.1)?
- 입력을 쪼갠다: \(x[n] = 0.5\,\delta[n] + 2\,\delta[n-1]\).
- 조각마다 반응을 구한다. 시불변이므로 \(\delta[n-1]\)의 반응은 \(h[n-1]\)이고, 선형이므로 크기를 곱한다: \(0.5\,h[n]\)과 \(2\,h[n-1]\).
- 더한다(선형).
| \(n\) | 0 | 1 | 2 | 3 | 4 |
|---|---|---|---|---|---|
| \(0.5\,h[n]\) | 0.5 | 0.5 | 0.5 | 0 | 0 |
| \(2\,h[n-1]\) | 0 | 2 | 2 | 2 | 0 |
| \(y[n]\) | 0.5 | 2.5 | 2.5 | 2 | 0 |
여기서 \(h[n]\)을 단위 임펄스 응답이라 부른다. 시스템에 \(\delta[n]\)을 넣었을 때의 출력이다.
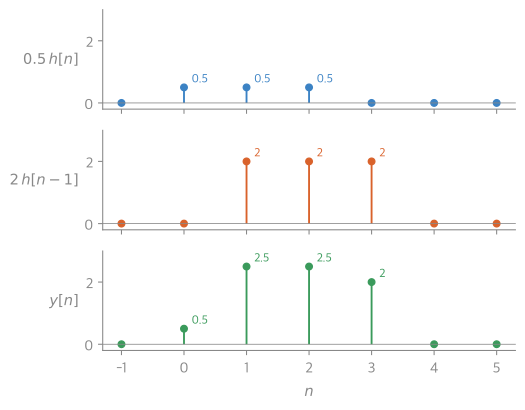
위 두 줄이 입력 조각 각각의 메아리이고, 맨 아래가 그 합이다. 같은 \(n\)의 막대 높이를 더하면 아래 줄이 된다1.
정의
1단계: 신호를 임펄스로 쪼개기. 어떤 이산 신호든 옮긴 임펄스들의 가중합이다. 가중치는 그 시각의 신호 값이다.
\[x[n] = \cdots + x[-1]\delta[n+1] + x[0]\delta[n] + x[1]\delta[n-1] + \cdots = \sum_{k=-\infty}^{\infty}x[k]\,\delta[n-k]\]2단계: 선형이면. \(\delta[n-k]\)의 출력을 \(h_k[n]\)이라 하면 \(y[n] = \sum_k x[k]h_k[n]\)이다(그림 2.2).
3단계: 시불변이기까지 하면. 옮긴 임펄스의 응답은 처음 응답을 옮긴 것이다: \(h_k[n] = h[n-k]\). 그래서 \(h[n]\) 하나만 있으면 된다.
단위 임펄스 응답이 \(h[n]\)인 이산 시간 LTI 시스템의 출력은
\[y[n] = \sum_{k=-\infty}^{\infty}x[k]\,h[n-k] = x[n] * h[n]\]이다. \(*\)는 컨벌루션을 뜻한다.
기호 읽기
- \(n\): 지금 보고 싶은 출력의 시각.
- \(k\): 입력이 들어온 시각. 합을 내려고 축을 쭉 훑는 임시 변수다.
- \(x[k]h[n-k]\): 시각 \(k\)에 들어온 입력이 \(n - k\)칸 뒤인 지금 남긴 메아리.
계산 방법(그림 2.4)
- \(h[k]\)를 \(k\)축에서 뒤집는다: \(h[-k]\).
- \(n\)만큼 오른쪽으로 민다: \(h[n-k]\).
- \(x[k]\)와 \(h[n-k]\)를 같은 \(k\)끼리 곱해 모두 더하면 \(y[n]\).
- \(n\)을 바꿔 가며 되풀이한다. “뒤집은 \(h\)가 \(x\) 위를 미끄러져 지나가는 것”이다.
스스로 설명해 보기
1. \(x[n] = \sum_k x[k]\delta[n-k]\)는 왜 맞는가?
\(\delta[n-k]\)는 \(k = n\)일 때만 1이다. 그래서 합에서 \(k = n\)인 항 \(x[n] \cdot 1\)만 남는다. 표본화 성질과 같은 말이다.
2. \(h_k[n] = h[n-k]\)는 어떤 성질에서 나오는가?
시불변성이다. 입력 \(\delta[n]\)을 \(k\)만큼 늦춘 것이 \(\delta[n-k]\)이므로 출력도 \(h[n]\)을 \(k\)만큼 늦춘 \(h[n-k]\)다.
3. \(\sum_k x[k]h[n-k]\)로 모으는 것은 어떤 성질에서 나오는가?
선형성이다. 입력이 \(x[k]\)를 가중치로 한 합이므로 출력도 같은 가중치의 합이다. 무한히 많은 항에도 중첩이 통한다고 가정한다.
핵심 아이디어는?
복잡한 입력을 가장 단순한 조각(임펄스)으로 나누고, 조각 하나의 반응만 알아 둔 뒤 옮기고 키워서 더한다.
예제
예제 2.3 \(x[n] = \alpha^n u[n]\) (\(0 < \alpha < 1\)), \(h[n] = u[n]\)
- \(n < 0\): \(h[n-k]\)가 0이 아닌 곳(\(k \le n < 0\))과 \(x[k]\)가 0이 아닌 곳(\(k \ge 0\))이 겹치지 않아 \(y[n] = 0\).
- \(n \ge 0\): \(0 \le k \le n\)에서만 \(x[k]h[n-k] = \alpha^k\).
- 등비수열의 합(첫째항 1, 공비 \(\alpha\), 항 \(n + 1\)개): \(y[n] = \sum_{k=0}^{n}\alpha^k = \dfrac{1 - \alpha^{n+1}}{1 - \alpha}\).
- 정리하면 \(y[n] = \left(\dfrac{1 - \alpha^{n+1}}{1 - \alpha}\right)u[n]\) (그림 2.7). \(n\)이 커지면 \(\frac{1}{1-\alpha}\)로 다가간다.
예제 2.4 \(x[n] = 1\) (\(0 \le n \le 4\)), \(h[n] = \alpha^n\) (\(0 \le n \le 6\), \(\alpha > 1\))
\(h[n-k]\)가 미끄러지며 \(x[k]\)와 겹치는 정도에 따라 다섯 구간으로 나눈다.
| 구간 | 겹치는 \(k\) | \(y[n]\) |
|---|---|---|
| \(n < 0\) | 없음 | 0 |
| \(0 \le n \le 4\) | \(0 \le k \le n\) (\(n + 1\)개) | \(\dfrac{1 - \alpha^{n+1}}{1 - \alpha}\) |
| \(4 < n \le 6\) | \(0 \le k \le 4\) (늘 5개) | \(\dfrac{\alpha^{n-4} - \alpha^{n+1}}{1 - \alpha}\) |
| \(6 < n \le 10\) | \(n - 6 \le k \le 4\) | \(\dfrac{\alpha^{n-4} - \alpha^{7}}{1 - \alpha}\) |
| \(n > 10\) | 없음 | 0 |
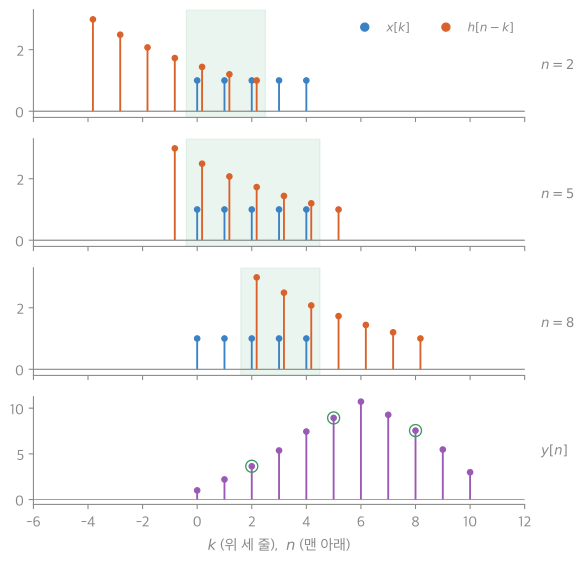
\(\alpha = 1.2\)로 계산한 예다. 뒤집힌 \(h[n-k]\)가 오른쪽으로 미끄러지며 \(x[k]\)와 겹치는 칸(색칠)이 늘었다가 줄어든다. 맨 아래에서 동그라미 친 \(y[2]\), \(y[5]\), \(y[8]\)이 위 세 줄의 겹친 곱을 더한 값이다1.
예제 2.5 \(x[n] = 2^n u[-n]\), \(h[n] = u[n]\)
- \(n \ge 0\): \(k \le 0\) 전체가 겹친다. \(\sum_{k=-\infty}^{0}2^k = \sum_{r=0}^{\infty}(\tfrac12)^r = 2\).
- \(n < 0\): \(k \le n\)만 겹친다. \(\sum_{k=-\infty}^{n}2^k = 2^n \cdot 2 = 2^{n+1}\).
실행 추적 예제 2.1을 그림 2.4 방식(\(h\)를 뒤집어 밀기)으로 계산하면
| \(n\) | 겹치는 항 | \(y[n]\) |
|---|---|---|
| \(-1\) | 없음 | 0 |
| 0 | \(x[0]h[0]\) | 0.5 |
| 1 | \(x[0]h[1] + x[1]h[0]\) | 2.5 |
| 2 | \(x[0]h[2] + x[1]h[1]\) | 2.5 |
| 3 | \(x[1]h[2]\) | 2 |
| 4 | 없음 | 0 |
단계별 연습: 컨벌루션 계산 예제 사다리
활용
- 복잡도: 길이 \(N\), \(M\)인 두 수열을 정의대로 계산하면 곱셈이 \(NM\)번, 결과 길이는 \(N + M - 1\)이다. 길이가 비슷하면 \(O(N^2)\)이고, 4장 이후의 푸리에 변환(FFT)을 쓰면 \(O(N\log N)\)으로 줄일 수 있다2.
- 실제 사용처: 오디오의 메아리·잔향 효과, 영상의 흐림·선명하게 하기, 이동 평균. NumPy의
numpy.convolve, 딥러닝의 합성곱 층(CNN)이 이 계산이다. CNN은 보통 \(h\)를 뒤집지 않는 상호상관을 쓴다2. - 흔한 실수: \(h[n-k]\)를 그릴 때 뒤집기를 빼먹고 밀기만 하는 것, 구간 경계에서 겹치는 개수를 하나 틀리는 것.
연결
- 선수: 단위 임펄스와 단위 계단, 시불변성, 선형성
- 연속 시간 버전: 컨벌루션 적분
- 수학 쪽: 푸리에 변환과 합성곱, 이산 푸리에 변환과 FFT
자주 하는 오해
틀렸다. 그럴듯한 이유는 “임펄스로 쪼개서 더한다”가 너무 일반적으로 들리기 때문이다. 옮긴 임펄스의 응답이 \(h[n-k]\)인 것은 시불변일 때, 반응들을 더해도 되는 것은 선형일 때만이다. 확인: \(y[n] = x^2[n]\)은 \(h[n] = \delta[n]\)이지만, \(x = 2\delta[n]\)을 넣으면 출력은 \(4\delta[n]\)이고 컨벌루션 \(x * h = 2\delta[n]\)과 다르다.
확인 문제
C1 컨벌루션 합의 식을 쓰고, \(n\)과 \(k\)가 각각 무엇인지 말하라.
답: \(y[n] = \sum_{k=-\infty}^{\infty}x[k]h[n-k]\). \(n\)은 출력을 보는 시각, \(k\)는 입력이 들어온 시각(합을 위한 임시 변수)이다.
C2 \(x[n] = 1, 2, 3\) (\(n = 0, 1, 2\)), \(h[n] = 1, -1\) (\(n = 0, 1\))일 때 \(y[n]\)을 모두 구하라.
답: \(y[0] = 1\), \(y[1] = 2 - 1 = 1\), \(y[2] = 3 - 2 = 1\), \(y[3] = -3\). 그 밖은 0.
흔한 오답: 길이를 \(\max(3, 2)\)로 잡아 \(y[3]\)을 빠뜨리는 것. 길이는 \(3 + 2 - 1 = 4\)다.
C3 다음 코드가 하는 일을 한 문장으로 말하라. for i,a in enumerate(xs): for j,b in enumerate(hs): ys[i+j] += a*b
답: 입력의 각 값이 남기는 메아리(임펄스 응답을 그 시각으로 옮겨 그 값만큼 키운 것)를 모두 출력에 더해, 두 수열의 컨벌루션을 구한다.
C4 컨벌루션 합을 만들 때 선형성과 시불변성이 각각 어디에 쓰이는가?
답: 시불변성은 \(\delta[n-k]\)의 응답이 \(h[n-k]\)라는 것(옮긴 입력 → 옮긴 출력)에, 선형성은 입력의 가중합 \(\sum x[k]\delta[n-k]\)의 응답이 응답들의 가중합이라는 것에 쓰인다.
C5 \(x[n] = (0.5)^n u[n]\), \(h[n] = u[n]\)일 때 \(y[3]\)은?
답: \(1 + 0.5 + 0.25 + 0.125 = 1.875\). 공식으로는 \(\frac{1 - 0.5^4}{0.5} = 1.875\).
-
18_convolution-sum_plot.py로 그렸고, 같은 코드로 다음을 확인했다: 예제 2.1의 0.5, 2.5, 2.5, 2와 예제 2.4(\(\alpha = 1.2\))의 다섯 구간 닫힌 꼴, 세 장면의 겹친 곱의 합. ↩ ↩2