미분방정식은 “지금 상태가 이렇다면 이만큼 변한다”는 규칙이다. 오일러 방법은 지금의 변화율을 믿고 아주 짧은 시간만큼 나아가기를 반복해서 미래를 계산한다. 게임이 매 프레임 물체의 위치를 갱신하는 것과 같은 방식이라 단순하고 어디든 쓸 수 있다. 대신 걸음마다 오차가 쌓여 걸음 크기에 비례하는 오차가 남고, 빠르게 변하는 문제에서 걸음이 크면 답이 진동하다 폭발한다.
예시로 보기
통장에 1이 있고 이자가 “지금 잔액만큼의 비율로” 계속 붙는다. 이 규칙이 \(y' = y\), \(y(0) = 1\)이고, 정확한 답은 \(y(t) = e^t\)다. 오일러 방법은 걸음 크기 \(h\)마다 “잔액 + \(h\) × 지금의 변화율”로 갱신한다. \(y_{k+1} = y_k + h y_k = (1 + h)y_k\)다.
| 걸음 크기 \(h\) | 걸음 수 | \(t = 1\)에서의 값 | 참값 \(e\)와의 오차 |
|---|---|---|---|
| 0.5 | 2 | \(1.5^2 = 2.25\) | 0.468 |
| 0.1 | 10 | \(1.1^{10} \approx 2.5937\) | 0.125 |
| 0.01 | 100 | \(1.01^{100} \approx 2.7048\) | 0.0135 |
\(h\)를 10분의 1로 줄이면 오차도 약 10분의 1이 된다. \(h = \frac1n\)이면 값이 정확히 \(\left(1 + \frac1n\right)^n\)이라, 수열의 극한과 e에서 본 \(e\)의 정의가 곧 오일러 방법의 극한이다. 표의 한 줄 한 줄이 아래 정의의 \(y_k\)이고, 규칙 “변화율 = 잔액”이 \(f(t, y) = y\)다.
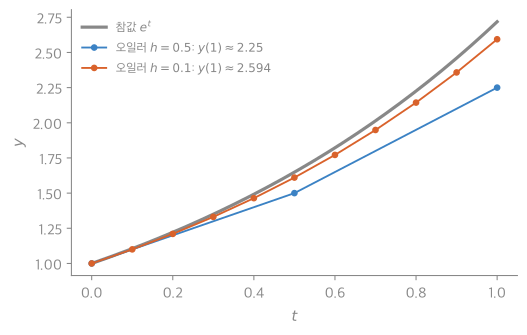
꺾은선의 각 마디가 한 걸음이다. 마디마다 그 점의 기울기로 곧게 나아가는데, 참값 곡선은 그사이에 더 가파르게 휘어 오른다. 그래서 꺾은선이 늘 곡선 아래에 남고, 걸음이 짧을수록 덜 처진다1.
정의
초깃값 문제는 함수 \(f(t, y)\)와 시작값 \(y(t_0) = y_0\)이 주어질 때 \(y'(t) = f(t, y(t))\)를 만족하는 함수 \(y\)를 찾는 문제다. 오일러 방법은 걸음 크기 \(h > 0\)로 \(t_k = t_0 + kh\)에서의 근삿값을
\[y_{k+1} = y_k + h\,f(t_k, y_k)\]\(f\)가 \(y\)에 대해 립시츠 조건 \(\vert f(t, y) - f(t, z)\vert \le K\vert y - z\vert\)을 만족하면 해가 존재하고 하나뿐이다3. 가장 기본적인 경우는 \(y' = ky\)다. 해는 \(y = y_0 e^{kt}\)이고, 다른 해 \(z\)가 있어도 \((z e^{-kt})' = (z' - kz)e^{-kt} = 0\)이라 \(z = y_0 e^{kt}\)뿐이다. 성장(\(k > 0\))과 감쇠(\(k < 0\))의 기본 모델이다.
위의 립시츠 조건과 구간 \([t_0, T]\)에서 \(\vert y''\vert \le M\)이면, 모든 \(t_k \le T\)에서
\[\vert y_k - y(t_k)\vert \le \frac{hM}{2K}\left(e^{K(t_k - t_0)} - 1\right).\]곧 전역 오차는 \(h\)에 비례한다(1차 방법). 한 걸음에서 생기는 오차는 테일러 전개의 나머지 \(\frac{h^2}{2}y''\) 크기라 \(h^2\)에 비례하고, \(\frac{T - t_0}{h}\)걸음이 쌓여 \(h\)가 된다3.
예제
걸음이 크면 폭발한다(안정성). \(y' = -10y\), \(y(0) = 1\). 참값 \(e^{-10t}\)은 빠르게 0으로 줄어든다.
- 갱신 인수: \(y_{k+1} = y_k + h(-10y_k) = (1 - 10h)y_k\).
- \(h = 0.05\): 인수 0.5. 매 걸음 절반씩, 참값처럼 줄어든다.
- \(h = 0.15\): 인수 \(-0.5\). 부호가 바뀌며 줄어든다. 참값에는 없는 진동이지만 0으로는 간다.
- \(h = 0.25\): 인수 \(-1.5\). 부호를 바꾸며 커져 40걸음이면 \(10^6\)을 넘는다.
- 결론: 줄어들려면 \(\vert 1 - 10h\vert < 1\), 곧 \(h < \frac{2}{10} = 0.2\). 일반적으로 \(y' = -\lambda y\)(\(\lambda > 0\))에서 \(h < \frac{2}{\lambda}\)가 안정 조건이다. 빨리 변하는 성분(큰 \(\lambda\))이 걸음 크기를 제한한다.
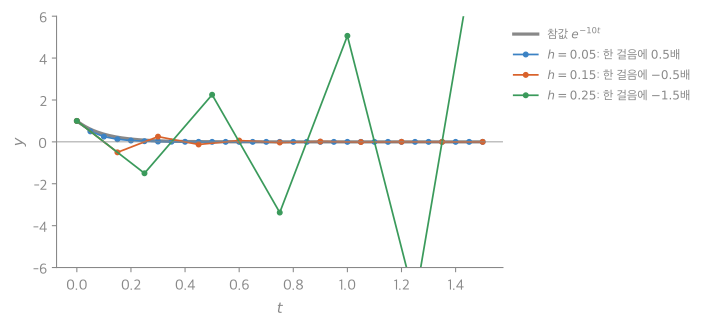
파랑(\(h = 0.05\))은 참값 곡선을 따라 내려간다. 주황(\(h = 0.15\))은 0 위아래를 오가지만 폭이 줄어 0으로 간다. 초록(\(h = 0.25\))은 오갈 때마다 폭이 1.5배씩 커져 그림 밖으로 나간다1.
이 조건은 경사 하강법의 학습률 조건 \(\eta < \frac2L\)과 같은 식이다. 경사 하강법은 미분방정식 \(\mathbf{x}' = -\nabla f(\mathbf{x})\)(기울기 흐름)에 걸음 크기 \(\eta\)로 오일러 방법을 쓴 것이기 때문이다.
활용
- 게임과 물리 시뮬레이션. 용수철 \(x'' = -x\)를 위치·속도 두 변수의 연립방정식 \(x' = v\), \(v' = -x\)로 바꿔 푼다. 오일러 방법을 그대로 쓰면 에너지 \(x^2 + v^2\)이 매 걸음 \((1 + h^2)\)배가 되어, \(h = 0.1\)로 1,000걸음이면 약 2만 배로 불어난다. 속도를 먼저 갱신하고 새 속도로 위치를 갱신하는 반암시적(심플렉틱) 오일러는 같은 조건에서 에너지가 처음 값의 약 ±5% 안에서 오르내릴 뿐이다4.
- 더 정확한 방법. 한 걸음 안에서 기울기를 네 번 재서 섞는 룽게–쿠타 4차 방법(RK4)은 전역 오차가 \(h^4\)에 비례한다. \(h\)를 절반으로 줄이면 오차가 약 16분의 1이 된다. SciPy의
solve_ivp는 기본값으로 걸음 크기를 스스로 조절하는 룽게–쿠타 방법(RK45)을 쓴다4. - 모델링. 인구·전염병(SIR 모형)·회로·화학 반응처럼 “변화율이 현재 상태로 정해지는” 현상은 모두 미분방정식으로 쓰고, 대부분 수치적으로 푼다.
flowchart LR
    subgraph E1["오일러 방법"]
        x0["옛 x, 옛 v"] --> xn["새 x = x + h·v"]
        x0 --> vn["새 v = v − h·x"]
    end
    subgraph E2["반암시적 오일러"]
        y0["옛 x, 옛 v"] --> vn2["새 v = v − h·x"]
        vn2 --> xn2["새 x = x + h·새 v"]
    end
용수철의 한 걸음이다. 왼쪽은 두 값을 모두 옛 값으로 고친다. 오른쪽은 속도를 먼저 고치고 그 새 속도로 위치를 고친다. 화살표 하나의 차이가 에너지가 불어나느냐 제자리에 머무느냐를 가른다5.
연결
- 선수: 선형 근사(한 걸음), 지수함수(\(y' = ky\)의 해)
- 같은 구조: 경사 하강법 = 기울기 흐름의 오일러 방법, 선형 점화식(선형 연립 미분방정식에 오일러 방법을 쓰면 \(\mathbf{y}_{k+1} = (I + hA)\mathbf{y}_k\)라는 행렬 거듭제곱이 된다)
과목별 관점
수치해석 (2-2학기). \(y'(x) = f(x, y)\)와 처음 값 \(y(x_0) = y_0\)을 알 때, 오일러 방법은 기울기의 정의 \(\frac{y(x_0 + h) - y_0}{h} \approx f(x, y)\)를 뒤집어 \(y(x_0 + h) = y_0 + hf(x, y)\)로 한 걸음 간다. 아주 단순하지만 정확도가 낮다. 되풀이하면 \(x_{i+1} = x_i + h\), \(y_{i+1} = y_i + hf(x_i, y_i)\)다.
예: 위로 던진 공의 높이 \(y'(t) = v_0 - gt\)를 \(y_{i+1} = y_i + h(v_0 - gt_i)\)로 따라간다. 속도가 줄어드는데 걸음의 처음 속도를 쓰므로, 오일러로 구한 점들이 참 곡선 \(y = v_0t - \frac12gt^2\)보다 위에 놓인다. 더 정확한 방법은 테일러 급수 방법과 룽게-쿠타 방법이다.
확인 문제
C1 \(y' = -2y\), \(y(0) = 1\)을 걸음 크기 \(0.25\)로 두 걸음 풀어 \(y(0.5)\)의 근삿값을 구하고 참값과 비교하라.
답: 인수 \(1 - 0.25 \cdot 2 = 0.5\)라 \(y_1 = 0.5\), \(y_2 = 0.25\). 참값 \(e^{-1} \approx 0.368\). 걸음이 커서 실제보다 빨리 줄었다.
C2 \(y' = -\lambda y\) (\(\lambda > 0\))는 늘 0으로 줄어드는데, 오일러 방법의 답은 왜 걸음이 크면 발산하는가?
답: 한 걸음마다 \(1 - h\lambda\)가 곱해진다. \(h > \frac2\lambda\)이면 이 수가 \(-1\)보다 작아, 부호를 바꾸며 절댓값이 커진다. 지금의 기울기를 믿고 너무 멀리 가서 0을 크게 지나치고, 반대편의 더 큰 기울기로 다시 더 크게 지나치기를 되풀이한다.
C3 경사 하강법 \(\mathbf{x}_{k+1} = \mathbf{x}_k - \eta\nabla f(\mathbf{x}_k)\)를 미분방정식과 오일러 방법의 말로 옮겨라. 학습률은 무엇에 해당하는가?
답: 미분방정식 \(\mathbf{x}'(t) = -\nabla f(\mathbf{x}(t))\)(늘 가장 가파른 내리막으로 흐르는 공)에 오일러 방법을 쓰면 \(\mathbf{x}_{k+1} = \mathbf{x}_k + h\cdot(-\nabla f(\mathbf{x}_k))\)다. 학습률 \(\eta\)가 걸음 크기 \(h\)다. 그래서 두 곳의 안정 조건(\(\eta < \frac2L\), \(h < \frac2\lambda\))이 같은 모양이다.
C4 \(y' = 10 - 9.8t\), \(y(0) = 0\)을 \(h = 0.5\)인 오일러 방법으로 두 걸음 가라. 참값 \(y(1)\)과 비교하라.
답: \(y_1 = 0 + 0.5\cdot10 = 5\), \(y_2 = 5 + 0.5(10 - 4.9) = 7.55\). 참값 \(y(1) = 10 - 4.9 = 5.1\). 걸음의 시작 속도(더 빠른 값)를 쓰므로 크게 위로 벗어난다6.
-
29_ode-euler_plot.py로 그렸고, 표의 값 2.25, 2.5937, 2.7048, 세 걸음 크기의 인수 0.5, \(-0.5\), \(-1.5\), \(h = 0.25\)로 40걸음이면 \(10^6\)을 넘는 것을 같은 코드로 확인했다. ↩ ↩2
-
OpenStax, Calculus Volume 2, 4.1절 “Basics of Differential Equations”, 4.2절 “Direction Fields and Numerical Methods”(오일러 방법). ↩
-
Burden, Faires, Numerical Analysis, 5.1절(초깃값 문제의 기본 이론: 립시츠 조건과 해의 존재·유일성), 5.2절 “Euler’s Method”(오차 한계), 5.4절(룽게–쿠타 방법). ↩ ↩2
-
명시적 오일러와 반암시적 오일러의 에너지 실험, RK4의 오차 비율은 29_ode-euler_verify.py로 확인했다. 반암시적 오일러가 에너지를 오래 보존하는 이론은 Hairer, Lubich, Wanner, Geometric Numerical Integration 1장의 심플렉틱 오일러 방법에 있다.
solve_ivp의 기본값method='RK45'는 SciPy 문서에 적혀 있다. ↩ ↩2 -
활용 절의 게임과 물리 시뮬레이션 항목(\(x' = v\), \(v' = -x\)와 두 갱신 순서)을 근거로 그렸다. ↩
-
29_ode-euler_verify.py로 확인했다. ↩