여러 입력, 여러 출력의 함수도 아주 가까이서 보면 선형 변환이고, 그 변환의 행렬이 야코비 행렬이다. 함수를 이어 붙이면 가까이서 본 선형 변환도 이어 붙여지므로, 합성 함수의 미분은 야코비 행렬의 곱이다. 한 변수 연쇄 법칙을 “영향이 흐르는 모든 길을 따라 곱하고 더한다”로 넓힌 것이고, 신경망의 역전파가 정확히 이 계산이다. 다만 한 경로만 따라가고 다른 경로를 빠뜨리면 틀리며, 편미분만 있고 미분 가능하지 않으면 공식이 맞지 않는다.
예시로 보기
\(z = uv\)이고 \(u = x^2\), \(v = \sin x\)라 하자. \(x\)가 \(z\)에 영향을 주는 길은 두 개다. \(u\)를 거치는 길과 \(v\)를 거치는 길이다.
- \(u\)를 거치는 길: \(\frac{\partial z}{\partial u}\frac{du}{dx} = v \cdot 2x\)(\(\partial\)는 다른 변수는 그대로 두고 한 변수로만 미분한다는 기호).
- \(v\)를 거치는 길: \(\frac{\partial z}{\partial v}\frac{dv}{dx} = u \cdot \cos x\).
- 합: \(\frac{dz}{dx} = 2x\sin x + x^2\cos x\). 곱의 미분 \((x^2\sin x)'\)과 같다.
flowchart LR
    x["x"] -- "du/dx = 2x" --> u["u = x²"]
    x -- "dv/dx = cos x" --> v["v = sin x"]
    u -- "∂z/∂u = v" --> z["z = uv"]
    v -- "∂z/∂v = u" --> z
\(x\)에서 \(z\)로 가는 길이 두 갈래다. 길마다 화살표 위의 식을 곱하고, 두 길의 곱을 더하면 위의 합이 된다1.
두 길을 행과 열로 정리하면 \(\begin{pmatrix}\frac{\partial z}{\partial u} & \frac{\partial z}{\partial v}\end{pmatrix}\begin{pmatrix}\frac{du}{dx}\\ \frac{dv}{dx}\end{pmatrix}\), 곧 행렬 곱이다. 이 행과 열이 아래 정리의 야코비 행렬이다.
정의
\(\mathbf{f}: \mathbb{R}^n \to \mathbb{R}^m\)(\(\mathbb{R}\)은 실수 전체, \(\mathbb{R}^n\)은 실수 \(n\)개짜리 목록 전체), \(\mathbf{f} = (f_1, \dots, f_m)\)의 야코비 행렬은 \(m \times n\) 행렬
\[J_{\mathbf{f}} = \begin{pmatrix}\frac{\partial f_1}{\partial x_1} & \cdots & \frac{\partial f_1}{\partial x_n}\\ \vdots & & \vdots\\ \frac{\partial f_m}{\partial x_1} & \cdots & \frac{\partial f_m}{\partial x_n}\end{pmatrix}\]이다. \(i\)번째 행은 \(f_i\)의 그래디언트다. \(\mathbf{f}\)가 미분 가능하면 \(\mathbf{f}(\mathbf{a} + \mathbf{h}) \approx \mathbf{f}(\mathbf{a}) + J_{\mathbf{f}}(\mathbf{a})\mathbf{h}\)(오차는 \(\Vert \mathbf{h}\Vert\)보다 빨리 0으로)다2. \(m = n\)이면 \(\det J_{\mathbf{f}}\)를 야코비 행렬식이라 한다.
\(\mathbf{f}\)가 \(\mathbf{a}\)에서, \(\mathbf{g}\)가 \(\mathbf{f}(\mathbf{a})\)에서 미분 가능하면 \(\mathbf{g} \circ \mathbf{f}\)(\(\circ\)는 합성. \(g \circ f\)는 \(f\)를 먼저, \(g\)를 나중에 한다)도 \(\mathbf{a}\)에서 미분 가능하고
\[J_{\mathbf{g}\circ\mathbf{f}}(\mathbf{a}) = J_{\mathbf{g}}(\mathbf{f}(\mathbf{a}))\,J_{\mathbf{f}}(\mathbf{a}).\]성분으로 쓰면 \(\frac{\partial (g \circ \mathbf{f})}{\partial x_j} = \sum_k \frac{\partial g}{\partial y_k}\frac{\partial f_k}{\partial x_j}\)(\(\sum\)은 차례로 모두 더한다는 기호), 곧 모든 중간 변수 \(y_k\)를 거치는 길의 곱을 더한 것이다.
가정 목록. 두 함수가 해당 점에서 미분 가능(편미분의 존재보다 강함). 행렬의 크기는 \((p \times m)(m \times n) = p \times n\)으로 맞는다.
증명
“가까이서 보면 선형”을 두 번 쓰면 선형 변환의 합성이 되고, 선형 변환의 합성은 행렬 곱이다.
증명 펼치기 [증명 스케치]
\(\mathbf{b} = \mathbf{f}(\mathbf{a})\), \(A = J_{\mathbf{f}}(\mathbf{a})\), \(B = J_{\mathbf{g}}(\mathbf{b})\)로 둔다.
- 안쪽: \(\mathbf{f}(\mathbf{a} + \mathbf{h}) = \mathbf{b} + A\mathbf{h} + \mathbf{r}_1(\mathbf{h})\), \(\frac{\Vert \mathbf{r}_1\Vert }{\Vert \mathbf{h}\Vert } \to 0\).
- 바깥쪽: \(\mathbf{k} = A\mathbf{h} + \mathbf{r}_1(\mathbf{h})\)로 두면 \(\mathbf{g}(\mathbf{b} + \mathbf{k}) = \mathbf{g}(\mathbf{b}) + B\mathbf{k} + \mathbf{r}_2(\mathbf{k})\), \(\frac{\Vert \mathbf{r}_2\Vert }{\Vert \mathbf{k}\Vert } \to 0\).
- 합치기: \(\mathbf{g}(\mathbf{f}(\mathbf{a} + \mathbf{h})) = \mathbf{g}(\mathbf{b}) + BA\mathbf{h} + \big(B\mathbf{r}_1(\mathbf{h}) + \mathbf{r}_2(\mathbf{k})\big)\).
- 나머지가 작다: \(\Vert B\mathbf{r}_1\Vert \le \Vert B\Vert \Vert \mathbf{r}_1\Vert\)은 \(\Vert \mathbf{h}\Vert\)보다 빨리 0으로 간다. \(\Vert \mathbf{k}\Vert \le (\Vert A\Vert + 1)\Vert \mathbf{h}\Vert\)(작은 \(\mathbf{h}\)에서)라 \(\mathbf{r}_2(\mathbf{k})\)도 그렇다. 그래서 선형 부분 \(BA\)가 합성의 야코비 행렬이다. ∎
스스로 설명해 보기
1. 3단계의 선형 부분이 \(AB\)가 아니라 \(BA\)인 이유는?
\(\mathbf{h}\)에 먼저 \(A\)(안쪽 함수의 선형 근사)가 작용하고 그 결과에 \(B\)가 작용한다. 행렬은 오른쪽부터 벡터에 작용하므로 \(BA\mathbf{h}\)다. 합성 \(\mathbf{g} \circ \mathbf{f}\)의 순서와 같다.
2. 4단계에서 \(\Vert \mathbf{k}\Vert \le (\Vert A\Vert + 1)\Vert \mathbf{h}\Vert\)가 필요한 이유는?
\(\mathbf{r}_2\)는 \(\Vert \mathbf{k}\Vert\)에 비해 작다는 것만 알려 준다. \(\Vert \mathbf{h}\Vert\)에 비해 작음을 보이려면 \(\Vert \mathbf{k}\Vert\)가 \(\Vert \mathbf{h}\Vert\)의 상수배로 묶여야 한다.
이 정리의 핵심 아이디어는?
미분은 “가장 잘 맞는 선형 근사”이고, 선형 근사끼리의 합성은 행렬 곱이다. 한 변수의 \(f'(g(x))g'(x)\)는 \(1 \times 1\) 행렬의 곱인 특수한 경우다.
같은 아이디어를 쓰는 다른 상황은?
중적분의 변수변환에서 좌표를 바꿀 때 넓이의 배율이 야코비 행렬식이다. 로봇 팔의 관절 각도 → 끝점 위치의 야코비 행렬은 관절 속도를 끝점 속도로 바꾼다.
가정이 필요한 이유
| 가정 | 없으면 | 예 |
|---|---|---|
| 바깥 함수가 미분 가능 | 편미분으로 만든 공식이 틀린다 | \(g(x, y) = \frac{x^2y}{x^2 + y^2}\)(\(g(0, 0) = 0\)), \(\mathbf{f}(t) = (t, t)\). 공식은 \(\nabla g(0, 0)\cdot\mathbf{f}'(0) = 0\)을 주지만 \(g(\mathbf{f}(t)) = \frac t2\)라 실제 도함수는 \(\frac12\) |
| 모든 길을 더함 | 영향의 일부를 빠뜨린다 | 예시에서 \(u\) 길만 쓰면 \(2x\sin x\)로, \(x^2\cos x\)가 빠진다 |
예제
극좌표의 야코비 행렬. \((r, \theta) \mapsto (x, y) = (r\cos\theta, r\sin\theta)\).
- 편미분: \(x_r = \cos\theta\), \(x_\theta = -r\sin\theta\), \(y_r = \sin\theta\), \(y_\theta = r\cos\theta\).
- 행렬: \(J = \begin{pmatrix}\cos\theta & -r\sin\theta\\ \sin\theta & r\cos\theta\end{pmatrix}\).
- 행렬식: \(r\cos^2\theta + r\sin^2\theta = r\). 작은 극좌표 사각형 \(dr \times d\theta\)가 넓이 약 \(r\,dr\,d\theta\)인 조각이 된다(중적분과 변수변환).
- 연쇄 법칙으로 확인: 원 위를 도는 \(r = 2\), \(\theta = t\)에서 속도는 \(J\begin{pmatrix}0\\ 1\end{pmatrix} = (-2\sin t, 2\cos t)\)로, 직접 미분한 \((2\cos t, 2\sin t)'\)와 같다.
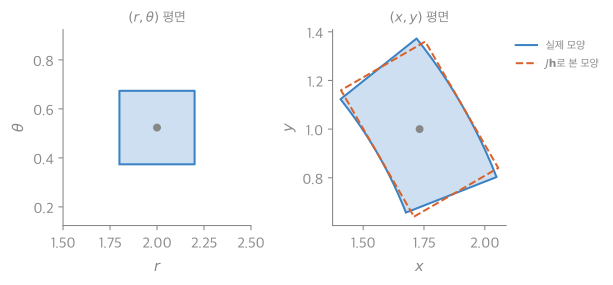
점 \((r, \theta) = (2, \frac{\pi}{6})\) 둘레의 작은 사각형(왼쪽)을 극좌표 함수로 보내면, 오른쪽의 살짝 휜 조각(파랑)이 된다. 야코비 행렬이 보낸 평행사변형(주황 점선)이 그 조각과 거의 겹친다. 사각형을 작게 잡을수록 둘의 어긋남은 사각형 크기보다 더 빨리 줄어든다. 두 넓이는 모두 \(r \cdot dr \cdot d\theta = 2 \times 0.4 \times 0.3 = 0.24\)다3.
활용
- 신경망의 기울기. 층 \(\mathbf{y} = \sigma(W\mathbf{x})\)의 야코비 행렬은 \(\operatorname{diag}(\sigma'(W\mathbf{x}))W\)다. 층을 쌓은 네트워크의 기울기는 이 행렬들의 곱이고, 오른쪽이 아니라 왼쪽(출력 쪽)부터 곱하는 것이 역전파다(연쇄 법칙 ↔ 역전파).
- 로봇과 그래픽스. 관절 각도에서 손끝 위치로 가는 함수의 야코비 행렬로, 손끝을 원하는 방향으로 움직일 관절 속도를 구한다(역기구학)4.
- 흔한 실수. 여러 길 중 하나만 따라가기, 행렬 곱의 순서를 거꾸로 쓰기. 크기(행 × 열)를 맞춰 보면 순서가 드러난다.
연결
- 선수: 그래디언트, 한 변수 연쇄 법칙, 행렬 곱셈
- 이어지는 개념: 연쇄 법칙 ↔ 역전파, 행렬 미분, 중적분과 변수변환
- 같은 생각: 선형변환의 합성 = 행렬 곱
자주 하는 오해
틀렸다. 한 변수에서는 영향이 흐르는 길이 하나뿐이라 곱 하나로 끝났다. 여러 변수에서는 입력이 여러 중간 변수를 거쳐 출력에 닿고, 모든 길의 곱을 더해야 한다. \(z = uv\), \(u = x^2\), \(v = \sin x\)에서 \(u\) 길만 쓰면 \(2x\sin x\)가 나오지만, 실제 도함수는 \(v\) 길의 \(x^2\cos x\)까지 더한 값이다. 행렬 곱의 “행 × 열”이 바로 이 합이다.
확인 문제
C1 다변수 연쇄 법칙을 야코비 행렬로 쓰고, 행렬의 크기를 밝혀라.
답: \(\mathbf{f}: \mathbb{R}^n \to \mathbb{R}^m\), \(\mathbf{g}: \mathbb{R}^m \to \mathbb{R}^p\)일 때 \(J_{\mathbf{g}\circ\mathbf{f}}(\mathbf{a}) = J_{\mathbf{g}}(\mathbf{f}(\mathbf{a}))J_{\mathbf{f}}(\mathbf{a})\). 크기는 \((p \times m)(m \times n) = p \times n\).
C2 \(z = x^2y\), \(x = \cos t\), \(y = \sin t\)일 때 \(\frac{dz}{dt}\)를 연쇄 법칙으로 구하라.
답: \(z_x x' + z_y y' = 2xy(-\sin t) + x^2\cos t = -2\cos t\sin^2 t + \cos^3 t\).
C3 성분 공식 \(\frac{\partial z}{\partial x} = \sum_k \frac{\partial z}{\partial y_k}\frac{\partial y_k}{\partial x}\)에서 합이 나타나는 이유를 설명하라.
답: \(x\)가 조금 변하면 모든 중간 변수 \(y_k\)가 각각 \(\frac{\partial y_k}{\partial x}dx\)만큼 변하고, 그 변화 하나하나가 \(z\)를 \(\frac{\partial z}{\partial y_k}\)배로 바꾼다. 선형 근사에서는 이 기여들이 더해진다. 행렬 곱에서 행과 열의 내적이 이 합이다.
C4 극좌표 변환 \((r, \theta) \mapsto (r\cos\theta, r\sin\theta)\)의 야코비 행렬식을 구하라.
답: \(\det\begin{pmatrix}\cos\theta & -r\sin\theta\\ \sin\theta & r\cos\theta\end{pmatrix} = r\).
-
예시로 보기의 두 길을 그래프로 옮겼다. ↩
-
OpenStax, Calculus Volume 3, 4.5절 “The Chain Rule”(여러 변수의 연쇄 법칙, 나무 그림으로 길 세기). Strang, Introduction to Linear Algebra 5판, 8.1절(선형 변환의 합성과 행렬 곱). ↩
-
21_multivariable-chain-rule_plot.py로 그렸다. 사각형은 \(dr = 0.4\), \(d\theta = 0.3\)으로 잘 보이게 크게 잡았다. \(\det J = 2\), 평행사변형 넓이 0.24, 실제 조각의 넓이 \(\int\!\!\int r\,dr\,d\theta = 0.24\)(신발끈 공식으로도)를 같은 코드로 확인했다. ↩
-
야코비 행렬을 이용한 역기구학은 로봇공학 교재(예: Craig, Introduction to Robotics)의 표준 내용이다. ↩