테일러 급수 방법은 정확하지만 \(f\)를 여러 번 미분해야 한다. 룽게-쿠타 방법은 미분하지 않고, 한 걸음 안의 몇 군데에서 기울기 \(f\)를 재어 무게를 붙여 평균 낸다. 무게와 재는 위치를 테일러 급수와 같은 결과가 나오도록 고르면, 미분 없이 같은 정확도를 얻는다. 가장 많이 쓰는 4차 방법(RK4)은 한 걸음에 기울기를 네 번 재고, 오일러보다 같은 걸음에서 수만 배 정확하다. 다만 기울기를 여러 번 재는 만큼 한 걸음이 비싸다.
예시로 보기
\(y' = x + y\), \(y(0) = 1\)을 \(x = 1\)까지 \(h = 0.1\)로 풀면 오차가 다음과 같다(참값 \(2e - 2\))1.
| 방법 | 기울기를 재는 횟수/걸음 | 오차 | \(h\)를 반으로 하면 |
|---|---|---|---|
| 오일러 | 1 | \(2.5 \times 10^{-1}\) | 1/2 |
| 호인(2차 RK) | 2 | \(8.4 \times 10^{-3}\) | 1/4 |
| RK4 | 4 | \(4.2 \times 10^{-6}\) | 1/16 |
호인 방법의 한 걸음은 이렇다. 시작점의 기울기 \(k_1 = f(0, 1) = 1\)로 끝점을 짐작해 \((0.1, 1.1)\)에서 기울기 \(k_2 = 1.2\)를 잰다. 두 기울기의 평균 1.1로 가서 \(y_1 = 1 + 0.1 \times 1.1 = 1.11\)이다.
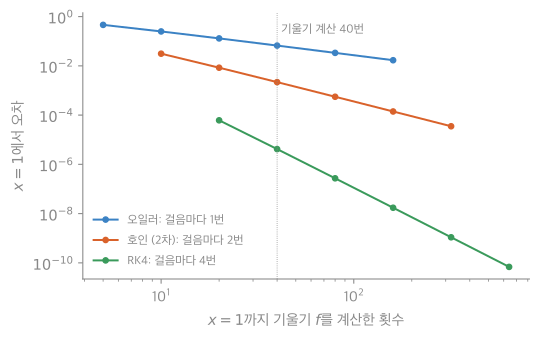
가로축은 \(x = 1\)까지 기울기 \(f\)를 계산한 총횟수다. 같은 40번이라도 오일러(\(h = 0.025\))보다 RK4(\(h = 0.1\))의 오차가 만 배 넘게 작다. 계산 횟수보다 기울기에 붙이는 무게가 정확도를 더 크게 가른다2.
정의
입력: \(y' = f(x, y)\), \(y(x_0) = y_0\), 걸음 \(h\). 출력: \(x_i = x_0 + ih\)에서의 근삿값 \(y_i\).
모든 방법은 \(y(x_i + h) = y(x_i) + hF(x_i, y_i)\) 꼴이다. RK 방법은 \(F\)를 기울기 몇 개의 무게 합으로 둔다.
\[F(x_i, y_i) = \sum_{j=1}^{n}w_jf(u_j, v_j)\]재는 점 \((u_j, v_j)\)와 무게 \(w_j\)를 \(F\)가 \(k\)차 테일러 함수 \(T_k\)와 맞도록 고른다.
2차 RK 만들기
기울기 두 개를 쓴다. 하나는 시작점, 하나는 \(a\)만큼 앞으로 오일러로 짐작한 점이다.
\[F = w_1f(x_i, y_i) + w_2f\big(x_i + ah,\ y_i + ahf(x_i, y_i)\big)\]뒤의 항을 테일러로 펼치면 \(f(x_i + ah, y_i + ahf) = f + ah\left[\frac{\partial f}{\partial x} + f\frac{\partial f}{\partial y}\right] + R\)이다. 괄호 안은 \(f\)를 \(x\)로 전미분한 \(f'\)이다. 그래서 다음과 같다.
\[F = (w_1 + w_2)f + w_2ah\,f' + w_2R, \qquad T_2 = f + \frac h2 f'\]\(h\)의 차수끼리 맞추면 두 조건이 나온다.
\[w_1 + w_2 = 1, \qquad aw_2 = \frac12 \quad\Longrightarrow\quad w_2 = \frac{1}{2a},\ w_1 = 1 - \frac{1}{2a}\]\(a\)를 하나 고르면 방법 하나가 정해진다. \(a = 1\)이 호인 방법(\(w_1 = w_2 = \frac12\)), \(a = \frac12\)가 중점 방법(\(w_1 = 0\), \(w_2 = 1\)), \(a = \frac34\)가 랄스턴 방법이다1.
RK4
같은 방식으로 4차 테일러에 맞춘 가장 흔한 꼴이다1.
RK4_STEP(f, x, y, h)
  k1 ← f(x, y)
  k2 ← f(x + h/2, y + h/2·k1)
  k3 ← f(x + h/2, y + h/2·k2)
  k4 ← f(x + h,   y + h·k3)
  return y + h/6·(k1 + 2k2 + 2k3 + k4)
flowchart LR
    K1["k1: 시작점 x"] -->|"반 걸음 짐작"| K2["k2: x + h/2"]
    K2 -->|"반 걸음 다시 짐작"| K3["k3: x + h/2"]
    K3 -->|"한 걸음 짐작"| K4["k4: x + h"]
    K1 --> Y["다음 값 y_i+1"]
    K2 --> Y
    K3 --> Y
    K4 --> Y
각 기울기는 바로 앞 기울기로 \(y\)를 짐작해 옮긴 점에서 잰다. 그래서 \(k_1\)부터 \(k_4\)까지 차례대로만 계산할 수 있다3.
스스로 설명해 보기
1. \(w_1 + w_2 = 1\)이 필요한 이유
\(F\)의 \(h^0\) 항 \((w_1 + w_2)f\)가 테일러의 \(f\)와 같아야 한다. 이 조건이 깨지면 기울기 자체가 틀려 오일러만큼의 정확도(1차)도 얻지 못한다.
2. \(aw_2 = \frac12\)가 필요한 이유
\(F\)의 \(h^1\) 항 \(w_2ahf'\)이 테일러의 \(\frac h2f'\)과 같아야 2차가 된다. 검증 코드에서 \(aw_2 = \frac14\)로 어기면 전역 오차가 1차로 떨어졌다.
3. 조건은 둘인데 미지수는 셋(\(w_1, w_2, a\))이라는 것의 뜻
2차 RK는 하나가 아니라 무수히 많은 방법의 모임이다. \(a\)를 자유롭게 고를 수 있고, 어떤 \(a\)든 2차 정확도를 준다. 오차의 상수만 다르다.
이 방법의 핵심 아이디어는?
미분을 하는 대신 여러 곳에서 함수 값을 재어 무게 평균을 내면, 그 평균이 테일러 급수의 고계 항을 흉내 낸다. 계수는 테일러 전개와 항별로 맞춰 정한다.
이 방법을 쓸 수 있는 다른 상황은?
수치 적분 공식 만들기. \(f\)가 \(y\)에 달리지 않으면 호인 방법은 사다리꼴 공식, RK4는 심프슨 공식이 된다(검증 코드). 수치 미분 공식도 같은 “항별로 맞추기”로 만든다.
활용
- 연습: 예제 사다리(완전한 풀이 → 빈칸 → 독립 문제)
- 복잡도: RK4는 걸음마다 \(f\) 계산 4번. 같은 정확도면 오일러보다 훨씬 큰 \(h\)를 쓸 수 있어 전체 계산은 오히려 적다.
- 물리 시뮬레이션, 궤도 계산, 회로 해석의 기본이다. SciPy
solve_ivp의 기본값 RK45는 4차와 5차 결과의 차이로 오차를 짐작해 걸음 크기를 스스로 조절한다1. - 흔한 실수: \(k_2\), \(k_3\)을 잴 때 \(y\)를 옮기지 않고 \(x\)만 옮기는 것. 또 RK4의 무게 \(1, 2, 2, 1\)을 6으로 나누는 것을 빠뜨리는 것.
연결
- 선수: 테일러 급수 방법(맞출 대상), 다변수 연쇄 법칙과 야코비 행렬(전미분)
- 연립과 고차 방정식에 쓰기: 연립 상미분방정식, 경계값 문제에 쓰기: 사격법
자주 하는 오해
틀렸다. 걸음을 \(\frac h4\)로 줄인 오일러 4번도 기울기를 4번 재지만 여전히 1차 방법이라, 오차는 \(h\)에 비례해 줄 뿐이다. RK4는 네 기울기에 테일러 전개와 맞춘 무게를 붙여 4차가 된다. 같은 계산량이라도 무게를 어떻게 붙이느냐가 정확도를 정한다. 표에서 오일러(\(h = 0.1\)) 오차는 0.25, RK4는 \(4.2 \times 10^{-6}\)이다.
확인 문제
C1 2차 RK의 꼴과 두 조건, RK4의 네 기울기와 결합식을 쓰라.
답: \(y_{i+1} = y_i + h[w_1f(x_i, y_i) + w_2f(x_i + ah, y_i + ahf)]\), \(w_1 + w_2 = 1\), \(aw_2 = \frac12\). RK4: \(k_1 = f(x, y)\), \(k_2 = f(x + \frac h2, y + \frac h2k_1)\), \(k_3 = f(x + \frac h2, y + \frac h2k_2)\), \(k_4 = f(x + h, y + hk_3)\), \(y + \frac h6(k_1 + 2k_2 + 2k_3 + k_4)\).
C2 \(y' = x + y\), \(y(0) = 1\)에 호인 방법(\(a = 1\))으로 \(h = 0.1\) 한 걸음을 가라. \(k_1\), \(k_2\), \(y_1\)은?
답: \(k_1 = f(0, 1) = 1\), \(k_2 = f(0.1, 1 + 0.1\cdot1) = 1.2\), \(y_1 = 1 + 0.1\cdot\frac{1 + 1.2}{2} = 1.11\).
C3 2차 RK 유도에서 \(f(x_i + ah, y_i + ahf)\)를 펼친 괄호 \(\frac{\partial f}{\partial x} + f\frac{\partial f}{\partial y}\)를 \(f'\)이라 놓을 수 있는 근거는?
답: 풀이 곡선 위에서 \(f(x, y(x))\)를 \(x\)로 미분하면 연쇄 법칙으로 \(\frac{\partial f}{\partial x} + \frac{\partial f}{\partial y}\frac{dy}{dx}\)이고, \(\frac{dy}{dx} = f\)이기 때문이다(전미분).
C4 RK4 의사코드의 return y + h/6·(k1 + 2k2 + 2k3 + k4) 한 줄이 하는 일을 한 문장으로 쓰라.
답: 걸음의 시작·가운데(두 번)·끝에서 잰 기울기를 가운데에 두 배 무게를 주어 평균 내고, 그 평균 기울기로 한 걸음 간다.