회전과 확대는 행렬 곱인데 평행이동만 덧셈이라, 여러 변환을 이어 붙이면 곱과 덧셈이 뒤엉킨다. 점 \((x, y)\) 끝에 1을 하나 붙여 \((x, y, 1)\)로 쓰면 평행이동도 행렬 곱이 된다. 그러면 아무리 많은 변환도 행렬 하나로 미리 곱해 두고 모든 점에 한 번씩만 곱하면 된다. 다만 행렬 곱은 순서를 바꾸면 결과가 달라지므로, 곱하는 순서가 곧 변환하는 순서다.
예시로 보기
점 \((2, 1)\)을 점 \(P = (1, 1)\)을 중심으로 90° 돌린다. 회전 행렬은 원점을 중심으로만 돌린다. 그래서 세 단계로 나눈다.
| 단계 | 하는 일 | 식 | 결과 |
|---|---|---|---|
| 1 | \(P\)를 원점으로 옮김 | \(X - P\) | \((1, 0)\) |
| 2 | 원점 중심 90° 회전 | \(R(X - P)\) | \((0, 1)\) |
| 3 | 원점을 다시 \(P\)로 | \(R(X - P) + P\) | \((1, 2)\) |
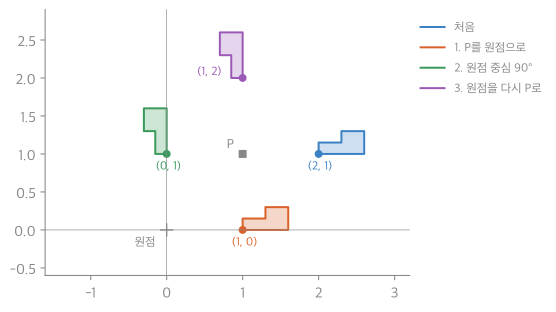
파란 깃발이 처음 자리이고, 동그라미가 점 \((2, 1)\)이다. 주황(1단계), 초록(2단계), 보라(3단계) 순서로 움직인다. 세 단계를 거치면 \(P\)를 중심으로 90° 돈 자리에 간다1.
점이 1만 개라면 점마다 빼기, 곱하기, 더하기를 해야 한다. 동차 좌표에서는 세 단계를 \(3 \times 3\) 행렬 하나 \(H = T(P)\,R\,T(-P)\)로 미리 곱해 둔다. 그 뒤로는 점마다 행렬 곱 한 번이다.
flowchart RL
    X["점 X"] --> T1["T(-P): P를 원점으로"]
    T1 --> R["R: 원점 중심 90° 회전"]
    R --> T2["T(P): 원점을 P로"]
    T2 --> Y["H X"]
\(H = T(P)\,R\,T(-P)\)는 왼쪽부터 적지만, 점에는 오른쪽 행렬부터 작용한다. 그래서 화살표가 오른쪽에서 왼쪽으로 간다.
정의
동차 좌표는 2차원 점 \((x, y)\)를 3차원 벡터 \((hx, hy, h)\)(\(h \ne 0\))로 나타낸다. \(h\)가 무엇이든 같은 점이다. 마지막 성분으로 나누면 원래 점이 나온다.
\[\begin{pmatrix}hx\\ hy\\ h\end{pmatrix} \;\Longleftrightarrow\; \begin{pmatrix}x\\ y\end{pmatrix}\]그림으로 보면 \((hx, hy, h)\)는 원점을 지나는 직선이다. 이 직선이 높이 \(h = 1\)인 평면과 만나는 점이 \((x, y)\)다. 원점을 지나는 직선과 2차원 점이 일대일로 짝지어진다. 계산할 때는 \(h = 1\)을 쓴다.
이 공간에서 \(xy\) 방향 전단은 높이 \(h\)인 평면을 옆으로 민다. 높이 1인 평면에서 보면 그것이 평행이동이다.
\[\begin{pmatrix}1 & 0 & a\\ 0 & 1 & b\\ 0 & 0 & 1\end{pmatrix}\begin{pmatrix}x\\ y\\ 1\end{pmatrix} = \begin{pmatrix}x + a\\ y + b\\ 1\end{pmatrix}\]평행이동을 뺀 변환(회전, 확대, 전단)을 \(L\), 평행이동을 \(T\)라 하면 블록 행렬로 다음과 같다. 3차원 점은 \((x, y, z, 1)\)과 \(4 \times 4\) 행렬을 쓴다.
\[M = \begin{pmatrix}L & 0\\ 0 & 1\end{pmatrix}, \quad T = \begin{pmatrix}I & \mathbf t\\ 0 & 1\end{pmatrix}, \quad TM = \begin{pmatrix}L & \mathbf t\\ 0 & 1\end{pmatrix}, \quad MT = \begin{pmatrix}L & L\mathbf t\\ 0 & 1\end{pmatrix} \ne TM\]\(TM\)은 먼저 \(L\)을 하고 나중에 옮긴다. \(MT\)는 먼저 옮기고 나중에 \(L\)을 해서, 옮긴 거리까지 \(L\)로 바뀐다.
두 변환 잇기. \([M_1, T_1]\) 다음에 \([M_2, T_2]\)를 하면 다음과 같다.
\[\begin{pmatrix}M_2 & T_2\\ 0 & 1\end{pmatrix}\begin{pmatrix}M_1 & T_1\\ 0 & 1\end{pmatrix} = \begin{pmatrix}M_2M_1 & M_2T_1 + T_2\\ 0 & 1\end{pmatrix}\]역행렬. \(H = MT\)(먼저 \(\mathbf t_s\)만큼 옮기고 \(M_s\))이면, 거꾸로 되돌려 \(H^{-1} = T^{-1}M^{-1}\)이다.
\[H^{-1} = \begin{pmatrix}I & -\mathbf t_s\\ 0 & 1\end{pmatrix}\begin{pmatrix}M_s^{-1} & 0\\ 0 & 1\end{pmatrix}\]회전. 2차원 회전 \(R_\theta = \begin{pmatrix}\cos\theta & -\sin\theta\\ \sin\theta & \cos\theta\end{pmatrix}\)의 역행렬은 \(R_{-\theta} = R_\theta^\top\)이고, 연속 회전 \(R_\beta R_\alpha = R_{\alpha + \beta}\)는 각을 더한다.
마지막 성분이 0인 \((x, y, 0)\)은 평행이동해도 그대로다. 그래서 위치가 아닌 방향(벡터)을 나타낼 때 쓴다2.
스스로 설명해 보기
1. \(TM\)의 오른쪽 위 칸이 \(\mathbf t\)인 이유
블록 곱셈으로 오른쪽 위는 \(I\cdot0 + \mathbf t\cdot1 = \mathbf t\)다. \(L\)을 먼저 하고 나중에 옮기므로 이동량은 그대로 남는다.
2. \(MT\)의 오른쪽 위 칸이 \(L\mathbf t\)인 이유
\(L\cdot\mathbf t + 0\cdot1 = L\mathbf t\)다. 먼저 옮긴 뒤에 \(L\)을 하므로 \(L\)이 이동량에도 작용한다.
3. \(H^{-1} = T^{-1}M^{-1}\)에서 순서가 뒤집히는 이유
\((AB)^{-1} = B^{-1}A^{-1}\)이다. 양말을 신고 신발을 신었으면 신발부터 벗는 것처럼, 마지막에 한 것부터 거꾸로 되돌린다.
이 방법의 핵심 아이디어는?
차원을 하나 늘리면 평행이동(덧셈)이 그 공간에서는 전단(선형변환)이 된다. 그래서 모든 아핀 변환을 행렬 곱 하나로 쓸 수 있다.
이 방법을 쓸 수 있는 다른 상황은?
덧셈이 섞인 변환을 곱 하나로 묶고 싶을 때. 예: 3차원 그래픽스의 \(4 \times 4\) 행렬, 원근 투영(마지막 성분으로 나누기), 평면 \(ax + by + cz + d = 0\)을 \((a, b, c, d)\) 하나로 다루기.
예제
확대와 평행이동의 순서. 점 \((1, 1)\)에 2배 확대 \(S\)와 \((3, 0)\) 평행이동 \(T\)를 한다.
- 목표 1, 먼저 확대: \((2, 2)\) → 옮김: \((5, 2)\). 행렬로 \(TS\).
- 목표 2, 먼저 옮김: \((4, 1)\) → 확대: \((8, 2)\). 행렬로 \(ST\).
옮긴 거리 3까지 2배가 되어 6이 된다. 행렬로 쓰면 \(ST\)의 평행이동 칸이 \(S\mathbf t = (6, 0)\)이다.
활용
- 연습: 예제 사다리(완전한 풀이 → 빈칸 → 독립 문제)
- 그래픽스 파이프라인(OpenGL, Direct3D)은 모델·뷰·투영 변환을 모두 \(4 \times 4\) 행렬로 쓰고, 미리 곱한 행렬 하나를 GPU에 보낸다2.
- 흔한 실수: 코드에서 행렬을 적는 순서와 변환이 일어나는 순서를 거꾸로 생각하는 것. \(\mathbf x' = ABC\mathbf x\)에서는 \(C\)가 가장 먼저 일어난다.
연결
- 선수: 기하 변환의 종류(아핀 변환), 행렬 곱셈과 전치
- 2차원 회전 행렬과 각의 덧셈: 덧셈정리 ↔ 복소수 곱 ↔ 회전 행렬
- 동차 좌표를 쓰는 곳: 좌표계 변환, 반사와 반전, 평행 투영과 원근 투영
자주 하는 오해
틀렸다. 점은 오른쪽에 곱해지므로, 가장 오른쪽 행렬이 가장 먼저 작용한다. 말로 “회전한 뒤 옮긴다”라고 하면 순서가 왼쪽부터 같아 보여 그럴듯하다. 실제로는 \(T R\)로 써야 한다. 위 예제처럼 확대와 평행이동만 바꿔도 \((5, 2)\)와 \((8, 2)\)로 결과가 다르다.
확인 문제
C1 2차원 평행이동 \((a, b)\)의 동차 좌표 행렬과, \([M_1, T_1]\) 다음 \([M_2, T_2]\)를 합친 행렬을 쓰라.
답: \(\begin{pmatrix}1 & 0 & a\\ 0 & 1 & b\\ 0 & 0 & 1\end{pmatrix}\). 합치면 \(\begin{pmatrix}M_2M_1 & M_2T_1 + T_2\\ 0 & 1\end{pmatrix}\).
C2 2배 확대 \(S\)와 \((3, 0)\) 평행이동 \(T\)에 대해 \(TS\)와 \(ST\)를 점 \((1, 1)\)에 적용하라.
답: \(TS(1, 1) = (5, 2)\), \(ST(1, 1) = (8, 2)\). \(ST\)는 먼저 옮기므로 이동량까지 2배가 된다.
C3 점 \(P\)를 중심으로 회전하는 행렬이 \(T(P)\,R\,T(-P)\)인 이유를 설명하라.
답: 회전 행렬은 원점을 중심으로만 돌린다. 그래서 먼저 \(P\)를 원점으로 옮기고(\(T(-P)\)), 돌리고(\(R\)), 다시 원래 자리로 옮긴다(\(T(P)\)). 가장 먼저 하는 것이 가장 오른쪽에 온다.
C4 \((3, 2, 1)\)과 \((3, 2, 0)\)에 평행이동 \((5, 5)\)를 하면 각각 어떻게 되는가? 두 벡터는 무엇을 나타내나?
답: \((8, 7, 1)\)과 \((3, 2, 0)\). 마지막이 1이면 위치(점)라 옮겨지고, 0이면 방향(벡터)이라 옮겨지지 않는다. 화살표를 평행이동해도 방향은 그대로인 것과 같다.
-
04_homogeneous-coordinates_plot.py로 그렸고, 같은 코드로 다음 값을 확인했다: \((2, 1) \to (1, 0) \to (0, 1) \to (1, 2)\)와 \(H = T(P)\,R\,T(-P)\)가 세 단계와 같음. ↩