실제 문제는 미지 함수가 여럿이고 서로의 변화에 영향을 준다(예: 포식자와 먹이의 수). 이런 연립 방정식도 미지 함수들을 한 목록(벡터)으로 묶으면, 오일러나 룽게-쿠타 공식을 목록의 각 칸에 똑같이 적용해 푼다. \(y'' = \dots\) 같은 2계 이상의 방정식도 \(y'\)을 새 미지 함수로 두면 1계 연립이 되어 같은 방법을 쓴다. 다만 시작점에서 미지 함수의 수만큼 처음 값을 알아야 한다.
예시로 보기
두 양이 서로 영향을 주며 변한다.
\[\frac{dy_1}{dx} = -0.5y_1, \qquad \frac{dy_2}{dx} = 4 - 0.3y_2 - 0.1y_1, \qquad y_1(0) = 4,\ y_2(0) = 6\]오일러 방법(\(h = 0.5\))을 두 칸에 동시에 쓴다. \(x = 0.5\)에서 \(y_1 = 4 + 0.5(-2) = 3\), \(y_2 = 6 + 0.5(4 - 1.8 - 0.4) = 6.9\)다.
| \(x\) | 0 | 0.5 | 1.0 | 1.5 | 2.0 |
|---|---|---|---|---|---|
| \(y_1\) | 4 | 3 | 2.25 | 1.6875 | 1.265625 |
| \(y_2\) | 6 | 6.9 | 7.715 | 8.44525 | 9.094087 |
\(y_2\)를 고칠 때 같은 걸음의 옛 \(y_1\)을 쓴다. \(y_1\)의 참값 \(4e^{-x/2}\)와 비교하면 \(x = 2\)에서 오일러는 1.27, 참값은 1.47이다. RK4로 같은 걸음을 가면 오차가 \(10^{-4}\) 아래다1.
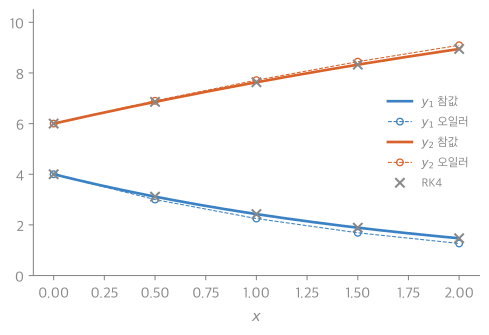
실선이 참값, 빈 동그라미가 오일러(\(h = 0.5\)), ×가 같은 걸음의 RK4다. 오일러는 \(x\)가 커질수록 참값에서 조금씩 벗어나고, RK4는 참값 위에 그대로 놓인다2.
정의
연립 상미분방정식은 미지 함수 \(n\)개의 방정식 \(n\)개다.
\[\frac{dy_k}{dx} = f_k(x, y_1, y_2, \dots, y_n), \qquad k = 1, \dots, n\]풀려면 시작점 \(x_0\)에서 처음 값 \(n\)개가 필요하다. 모든 조건이 같은 \(x\)(보통 \(t = 0\))에서 주어지면 초깃값 문제다. 조건이 서로 다른 \(x\)에서 주어지는 경계값 문제는 사격법과 유한 차분법에서 다룬다.
벡터 \(\mathbf y = (y_1, \dots, y_n)\), \(\mathbf f = (f_1, \dots, f_n)\)으로 쓰면 \(\mathbf y' = \mathbf f(x, \mathbf y)\)가 되어, 한 개짜리 방정식의 방법을 그대로 쓴다. RK4라면 \(\mathbf k_1, \dots, \mathbf k_4\)가 모두 벡터이고, \(\mathbf k_2\)를 잴 때는 모든 칸을 \(\frac h2\mathbf k_1\)만큼 옮긴 점에서 잰다1.
flowchart LR
    S["지금 점 x, y1, y2"] --> F1["f1 계산"]
    S --> F2["f2 계산"]
    F1 --> U["y1, y2를 한꺼번에 고치기"]
    F2 --> U
    U --> N["다음 점 x + h"]
두 기울기를 모두 같은 점에서 잰 뒤에 두 칸을 함께 고친다. 새 \(y_1\)이 \(f_2\) 계산으로 들어가는 화살표는 없다.
고계 방정식을 1계 연립으로. \(y'' = g(x, y, y')\)이면 \(z = y'\)로 두어 다음과 같이 쓴다1.
\[y' = z, \qquad z' = g(x, y, z)\]처음 값은 \(y(x_0)\)와 \(y'(x_0) = z(x_0)\) 두 개다. \(n\)계 방정식이면 \(y, y', \dots, y^{(n-1)}\)을 미지 함수로 두어 \(n\)개짜리 연립이 된다.
활용
- 행성 운동(위치와 속도 6개), 포식자-먹이 모형, 회로의 전류와 전압, 화학 반응 속도가 모두 연립 상미분방정식이다. SciPy
solve_ivp도 벡터 함수 하나를 받는다1. - 흔한 실수: 한 걸음 안에서 앞 칸을 먼저 고친 뒤 그 새 값으로 다음 칸의 기울기를 재는 것. 오일러와 RK는 모든 칸의 기울기를 같은 점에서 잰 뒤 한꺼번에 고친다.
연결
- 선수: 룽게-쿠타 방법(벡터로 그대로 씀)
- 경계값 문제로: 사격법
- 신호 및 시스템의 미분방정식 모형: 1계 선형 미분방정식
확인 문제
C1 \(y'' = g(x, y, y')\)를 1계 연립으로 바꾸는 방법과 필요한 처음 값을 쓰라.
답: \(z = y'\)로 두어 \(y' = z\), \(z' = g(x, y, z)\). 처음 값은 \(y(x_0)\)와 \(z(x_0) = y'(x_0)\) 두 개.
C2 \(y'' + 3y' + 2y = 0\), \(y(0) = 1\), \(y'(0) = 0\)을 연립으로 바꿔 오일러 방법 \(h = 0.1\)로 한 걸음 가라.
답: \(y' = z\), \(z' = -3z - 2y\). \((y, z) = (1, 0)\)에서 기울기 \((0, -2)\). 다음 값 \((1 + 0, 0 - 0.2) = (1, -0.2)\).
C3 연립 방정식을 풀 때 처음 값이 미지 함수의 수만큼 필요한 이유는?
답: 각 방정식은 자기 함수가 어떻게 변하는지(기울기)만 알려 준다. 출발 높이는 함수마다 따로 정해 주지 않으면, 같은 기울기 규칙을 따르는 풀이가 무수히 많다.