두 방향(단위 벡터나 회전 쿼터니언) 사이를 일정한 빠르기로 돌아가며 잇는 방법이다. 두 점을 직선으로 섞으면(선형 보간) 가운데가 짧아지고, 길이를 1로 되돌려도 처음과 끝에서 느리고 가운데서 빠르게 돈다. 구면 선형 보간은 사잇각을 시간에 정비례로 나눠 원호 위를 고른 빠르기로 간다. 다만 두 방향이 거의 같으면 \(\sin\theta\)로 나누는 값이 0에 가까워 계산이 불안정하므로, 그때는 그냥 선형 보간을 쓴다.
예시로 보기
카메라를 오른쪽(\(\mathbf q_1 = (1, 0)\))에서 위쪽(\(\mathbf q_2 = (0, 1)\))으로 1초 동안 돌린다.
- 선형 보간 \((1 - t)\mathbf q_1 + t\mathbf q_2\): 0.5초에 \((0.5, 0.5)\)로 길이가 \(\frac{1}{\sqrt2} \approx 0.71\)로 줄어든다.
- 정규화한 선형 보간: 길이는 1로 되돌리지만, 0.25초 간격마다 돈 각도가 고르지 않다. 가운데에서 빨리 돈다.
- 구면 선형 보간: \(t\)초에 정확히 \(90° \times t\)만큼 돈다. \(t = \frac13\)이면 30° 방향 \((\frac{\sqrt3}{2}, \frac12)\)다1.
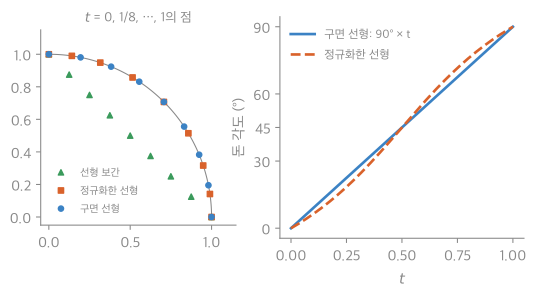
왼쪽은 \(t\)를 \(\frac18\)씩 늘린 점들이다. 선형 보간(초록)은 원 안쪽으로 들어가고, 정규화한 선형 보간(주황)은 원 위에 있지만 가운데로 갈수록 간격이 넓다. 구면 선형 보간(파랑)은 간격이 고르다. 오른쪽은 돈 각도로, 구면 선형 보간만 곧은 선이다2.
정의
선형 보간은 \(\mathbf q(t) = (1 - t)\mathbf q_1 + t\mathbf q_2\)(\(0 \le t \le 1\))다. 단위 벡터 사이에서 쓰려고 길이로 나누면 \(\mathbf q(t) = \frac{(1 - t)\mathbf q_1 + t\mathbf q_2}{\Vert (1 - t)\mathbf q_1 + t\mathbf q_2\Vert }\)다. 이것은 원호 위에 있지만, \(\mathbf q_1\)과의 각 \(\cos^{-1}(\mathbf q(t)\cdot\mathbf q_1)\)이 \(t\)에 정비례하지 않고 S자 모양으로 는다.
구면 선형 보간은 \(\mathbf q(t) = a(t)\mathbf q_1 + b(t)\mathbf q_2\)로 두고, \(\mathbf q(t)\)가 \(\mathbf q_1\)과 각 \(\theta t\), \(\mathbf q_2\)와 각 \(\theta(1 - t)\)를 이루게 한다. \(\theta = \cos^{-1}(\mathbf q_1\cdot\mathbf q_2)\)는 두 단위 벡터의 사잇각이다.
\[\mathbf q(t) = \frac{\sin\theta(1 - t)}{\sin\theta}\mathbf q_1 + \frac{\sin\theta t}{\sin\theta}\mathbf q_2, \qquad \sin\theta = \sqrt{1 - (\mathbf q_1\cdot\mathbf q_2)^2}\]\(a(t)\)는 그림에서 \(\mathbf q(t)\)의 끝에서 \(\mathbf q_2\) 방향과 나란히 \(\mathbf q_1\) 쪽 선까지 그은 길이다. 닮은 삼각형으로 \(\frac{a(t)}{\Vert \mathbf q_1\Vert } = \frac{\Vert \mathbf q(t)\Vert \sin\theta(1 - t)}{\Vert \mathbf q_1\Vert \sin\theta}\)이고, 단위 벡터라 \(a(t) = \frac{\sin\theta(1 - t)}{\sin\theta}\)다. \(b(t)\)도 같은 방식이다(사인 법칙).
각이 \(\theta t\)인지 확인
\(\mathbf q(t)\cdot\mathbf q_1 = \frac{\sin\theta(1 - t) + \sin\theta t\cos\theta}{\sin\theta}\) (\(\mathbf q_1\cdot\mathbf q_2 = \cos\theta\))
\(\sin\theta(1 - t) = \sin\theta\cos\theta t - \cos\theta\sin\theta t\) (사인의 덧셈정리)라 분자는 \(\sin\theta\cos\theta t\), 곧 \(\mathbf q(t)\cdot\mathbf q_1 = \cos\theta t\).
쿼터니언 두 개를 이을 때도 같은 공식을 4차원 단위 벡터에 쓴다. \(\mathbf q_1\cdot\mathbf q_2 < 0\)이면 한쪽 부호를 뒤집어 짧은 쪽 호로 간다(\(\mathbf q\)와 \(-\mathbf q\)는 같은 회전)1.
flowchart TD
    A["단위 쿼터니언 q1, q2와 t"] --> B{"q1·q2 < 0 인가?"}
    B -->|"예"| C["q2를 -q2로 바꾼다"]
    B -->|"아니오"| D{"사잇각 θ가 0에 아주 가깝나?"}
    C --> D
    D -->|"예"| E["선형 보간을 쓴다"]
    D -->|"아니오"| F["구면 선형 보간 공식"]
부호를 먼저 맞춰 짧은 호를 고르고, 다음에 \(\sin\theta\)로 나눠도 안전한지 본다.
격자에서의 보간
쌍선형 보간. 네 격자점 \(Q_{11}, Q_{21}, Q_{12}, Q_{22}\)의 값으로 사이 점 \(P = (x, y)\)의 값을 짐작한다. \(x\) 방향으로 두 번 선형 보간한 뒤 \(y\) 방향으로 한 번 더 한다.
\[f(R_1) \approx \frac{x_2 - x}{x_2 - x_1}f(Q_{11}) + \frac{x - x_1}{x_2 - x_1}f(Q_{21}), \qquad f(R_2) \approx \frac{x_2 - x}{x_2 - x_1}f(Q_{12}) + \frac{x - x_1}{x_2 - x_1}f(Q_{22})\] \[f(P) \approx \frac{y_2 - y}{y_2 - y_1}f(R_1) + \frac{y - y_1}{y_2 - y_1}f(R_2)\] y2 Q12 ------- R2 ----------- Q22
| | |
y | P |
| | |
y1 Q11 ------- R1 ----------- Q21
x1 x x2
아래 변에서 \(R_1\), 위 변에서 \(R_2\)를 먼저 구하고, 두 값을 세로로 한 번 더 섞어 \(P\)를 얻는다.
\(y\) 방향을 먼저 해도 결과가 같다1. 삼선형 보간은 정육면체의 꼭짓점 여덟 개로 같은 일을 세 방향으로 한다.
활용
- 게임 캐릭터·카메라의 회전 애니메이션(Unity의
Quaternion.Slerp), 두 자세 사이의 부드러운 전환. 쌍선형 보간은 텍스처를 확대할 때 픽셀 사이 색을, 삼선형 보간은 3D 의료 영상이나 밉맵 사이를 채울 때 쓴다1. - 흔한 실수: 쿼터니언 내적이 음수인데 그대로 보간해 먼 쪽(360° 가까이) 호로 도는 것. 또 \(\theta \approx 0\)에서 \(\sin\theta\)로 나누는 것.
연결
- 선수: 쿼터니언(잇는 대상), 다항식 보간(선형 보간), 사인 법칙과 코사인 법칙
- 오일러 각을 보간하면 생기는 문제: 오일러 각과 짐벌 잠금
- 쌍선형 곡면과 같은 식: 매개변수 곡면 패치
확인 문제
C1 구면 선형 보간 공식과 \(\theta\)의 뜻을 쓰라.
답: \(\mathbf q(t) = \frac{\sin\theta(1 - t)}{\sin\theta}\mathbf q_1 + \frac{\sin\theta t}{\sin\theta}\mathbf q_2\), \(\theta = \cos^{-1}(\mathbf q_1\cdot\mathbf q_2)\)는 두 단위 벡터의 사잇각.
C2 \(\mathbf q_1 = (1, 0)\), \(\mathbf q_2 = (0, 1)\)에서 \(t = \frac13\)의 구면 선형 보간 값은?
답: \(\theta = 90°\), \(\sin\theta = 1\). 계수 \(\sin60° = \frac{\sqrt3}{2}\), \(\sin30° = \frac12\). \(\mathbf q = (\frac{\sqrt3}{2}, \frac12)\), 곧 30° 방향.
C3 격자 \((0,0), (1,0), (0,1), (1,1)\)의 값이 \(1, 3, 2, 6\)이다. \((0.25, 0.5)\)의 쌍선형 보간 값은?
답: \(y = 0\) 줄: \(0.75\cdot1 + 0.25\cdot3 = 1.5\). \(y = 1\) 줄: \(0.75\cdot2 + 0.25\cdot6 = 3\). \(y = 0.5\)로 섞으면 \(2.25\).
C4 두 회전 사이를 일정한 각속도로 돌려야 한다. 정규화한 선형 보간과 구면 선형 보간 중 무엇을 쓰나? 다른 쪽은 왜 아닌가?
답: 구면 선형 보간. 각이 \(\theta t\)로 시간에 정비례한다. 정규화한 선형 보간은 같은 원호 위를 지나지만 각이 S자로 늘어 가운데에서 빨라진다. 각속도가 중요하지 않고 계산을 아끼고 싶으면 정규화한 선형 보간도 쓴다.