복소수를 (원점까지의 거리, 방향각)으로 적으면, 곱셈이 “거리끼리 곱하고 각끼리 더하기”가 된다. 즉 복소수를 곱하는 것은 평면에서 늘리고 돌리는 것이다. 오일러 공식은 이 회전을 지수함수 모양으로 적어, 삼각함수의 덧셈정리를 지수법칙 하나로 대신하게 한다. 다만 허수 지수는 “몇 번 곱하기”로 읽을 수 없으므로 정의로 받아들이고 성질로 정당화해야 한다.
예시로 보기
1에 \(i\)를 거듭 곱하면 \(1 \to i \to -1 \to -i \to 1\)이다. 평면에서 \((1, 0) \to (0, 1) \to (-1, 0) \to (0, -1)\)로, 매번 90°씩 돈다. \(i\)는 거리 1, 각 \(\pi/2\)인 복소수이고, 곱할 때마다 각 \(\pi/2\)가 더해진다.
\(1 + i\)는 거리 \(\sqrt2\), 각 \(\pi/4\)다. 여덟 번 곱하면 거리는 \((\sqrt2)^8 = 16\), 각은 \(8 \times \pi/4 = 2\pi\)(한 바퀴)다. 그래서 \((1 + i)^8 = 16\)이다. 전개하면 항이 아홉 개지만, 극형식으로는 한 줄이다.
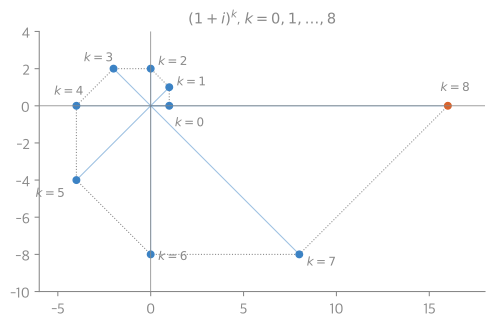
점이 \(k = 0\)부터 \(k = 8\)까지 한 번에 45°씩 돌면서 원점에서 \(\sqrt2\)배씩 멀어진다. 여덟 번이면 한 바퀴를 돌아 가로축 위의 16에 닿는다1.
복소수의 거리가 아래 정의의 \(r\), 방향각이 \(\theta\)다. 복소수를 극좌표의 점 \((r, \theta)\)로 보는 것과 같다.
정의
0이 아닌 복소수 \(z = a + bi\)는 \(r = \vert z\vert\)와 방향각 \(\theta\)로
\[z = r(\cos\theta + i\sin\theta)\]처럼 쓸 수 있다. 이것을 극형식, \(\theta\)를 편각 \(\arg z\)라 한다2. \(\theta\)는 \(2\pi\)의 정수배만큼 여러 값이 가능하고, \((-\pi, \pi]\)에서 고른 것을 주값이라 한다(파이썬 cmath.phase).
오일러 공식. 실수 \(\theta\)에 대해 \(e^{i\theta} = \cos\theta + i\sin\theta\)로 정한다. 그러면 \(z = re^{i\theta}\)다.
flowchart LR
  R["직교형 a + bi"] -->|"r = √(a² + b²), θ = atan2(b, a)"| P["극형식 r(cos θ + i sin θ)"]
  P -->|"a = r cos θ, b = r sin θ"| R
  P -->|"오일러 공식"| E["지수형 re^(iθ)"]
  E -->|"오일러 공식"| P
같은 복소수를 세 가지로 적는 방법과 서로 오가는 길이다. 직교형과 극형식 사이는 극좌표 변환과 같은 계산이고, 극형식과 지수형은 오일러 공식으로 이름만 바꿔 적는다. \(\theta\)에는 \(2\pi\)의 정수배를 더해도 같은 수가 된다3.
- 곱과 몫: \(z_1 = r_1 e^{i\theta_1}\), \(z_2 = r_2 e^{i\theta_2}\)이면 \(z_1 z_2 = r_1 r_2\, e^{i(\theta_1 + \theta_2)}\), \(\ \dfrac{z_1}{z_2} = \dfrac{r_1}{r_2}\,e^{i(\theta_1 - \theta_2)}\) (\(z_2 \ne 0\))
- 드무아브르: 정수 \(n\)에 대해 \((\cos\theta + i\sin\theta)^n = \cos n\theta + i\sin n\theta\)
- 1의 \(n\)제곱근: \(z^n = 1\)의 해는 \(\omega_k = e^{2\pi i k/n}\) (\(k = 0, 1, \dots, n - 1\)) \(n\)개이고, \(n \ge 2\)이면 \(\sum_{k=0}^{n-1}\omega_k = 0\)(\(\sum\)은 차례로 모두 더한다는 기호)
- \(\cos\theta = \dfrac{e^{i\theta} + e^{-i\theta}}{2}\), \(\ \sin\theta = \dfrac{e^{i\theta} - e^{-i\theta}}{2i}\). 특히 \(e^{i\pi} + 1 = 0\).
가정과 그 필요성.
- 드무아브르는 정수 \(n\)에서만 맞는다. \(1 = e^{i \cdot 0} = e^{i \cdot 2\pi}\)인데 둘 다 \(\frac12\)제곱하면 \(e^{0} = 1\)과 \(e^{i\pi} = -1\)로 갈린다. 분수 지수에서는 편각을 어떻게 적느냐에 따라 답이 달라진다.
- “편각은 더해진다”는 \(2\pi\)의 배수를 무시할 때만 맞다. 주값끼리 더하면 범위를 벗어날 수 있다. \(\arg(-1) = \pi\)인데 \((-1)(-1) = 1\)의 주값은 \(0\)이지 \(2\pi\)가 아니다.
- 1의 제곱근의 합이 0이려면 \(n \ge 2\)여야 한다. \(n = 1\)이면 근은 1 하나라 합이 1이다.
오일러 공식을 받아들이는 근거. 정의이지만 멋대로 고른 것이 아니다.
- 지수법칙을 지킨다: \(e^{i\alpha}e^{i\beta} = e^{i(\alpha + \beta)}\)는 정리 1이 곧 덧셈정리이기 때문이다.
- 실수 지수의 극한 정의와 맞는다: \(\left(1 + \frac{i\theta}{n}\right)^n\)은 \(n\)이 커지면 \(\cos\theta + i\sin\theta\)에 다가간다(검증 코드로 확인. 증명은 테일러 급수).
증명
증명 펼치기
- 곱: \(r_1 r_2(\cos\theta_1 + i\sin\theta_1)(\cos\theta_2 + i\sin\theta_2)\)을 전개하면 실수부 \(\cos\theta_1\cos\theta_2 - \sin\theta_1\sin\theta_2\), 허수부 \(\sin\theta_1\cos\theta_2 + \cos\theta_1\sin\theta_2\)다. 덧셈정리로 각각 \(\cos(\theta_1 + \theta_2)\), \(\sin(\theta_1 + \theta_2)\)다. 몫은 \(z_2 \cdot \frac{r_1}{r_2}e^{i(\theta_1 - \theta_2)} = z_1\)임을 곱의 결과로 확인한다.
- 드무아브르: 양의 정수 \(n\)은 1을 \(n - 1\)번 되풀이 적용한다. \(n = 0\)은 \(1 = 1\). 음의 정수는 \(e^{-i\theta} = 1/e^{i\theta}\)(몫)에서 나온다.
- 1의 제곱근: 드무아브르로 \(\omega_k^n = e^{2\pi i k} = 1\). \(\vert z\vert ^n = 1\)이므로 모든 해의 거리는 1이고, 각 \(n\theta\)가 \(2\pi\)의 배수여야 하므로 \(\theta = 2\pi k / n\). 서로 다른 것은 \(k = 0, \dots, n - 1\)의 \(n\)개다. 합 \(S\)에 \(\omega_1 \ne 1\)을 곱하면 각 항이 다음 항으로 옮겨 가 \(\omega_1 S = S\)이므로 \(S = 0\)이다.
- \(e^{\pm i\theta} = \cos\theta \pm i\sin\theta\)를 더하고 빼서 푼다. \(\theta = \pi\)를 넣으면 \(e^{i\pi} = -1\). ∎
스스로 설명해 보기
1. 증명 1에서 “실수부가 cos(θ₁ + θ₂)”가 되는 근거는?
\(\cos\theta_1\cos\theta_2 - \sin\theta_1\sin\theta_2\)가 코사인의 덧셈정리 오른쪽과 같다. \(i \cdot i = -1\)이 빼기 부호를 만든다.
2. 증명 3에서 ω₁S = S이면 왜 S = 0인가?
\((\omega_1 - 1)S = 0\)이고 \(n \ge 2\)이면 \(\omega_1 \ne 1\)이므로 양변을 \(\omega_1 - 1\)로 나눌 수 있다.
이 정리의 핵심 아이디어는?
곱셈을 “크기는 곱하고 각은 더한다”로 보면, 곱셈의 문제가 각의 덧셈 문제가 된다. 로그가 곱을 합으로 바꾸는 것과 같은 모양이다.
같은 아이디어를 쓰는 다른 상황은?
로그는 양수의 곱을 합으로 바꾼다. 선형대수학의 회전 행렬은 각을 더하는 곱셈이다(덧셈정리 ↔ 복소수 곱 ↔ 회전 행렬). FFT는 1의 제곱근을 곱하며 각을 돌려 계산한다.
예제
거듭제곱. \((1 + \sqrt3 i)^6\)을 구한다.
- 극형식으로: \(r = \sqrt{1 + 3} = 2\), \(\theta = \frac{\pi}{3}\).
- 드무아브르: \(2^6 e^{i \cdot 6\pi/3} = 64 e^{2\pi i}\).
- 되돌리기: \(e^{2\pi i} = 1\)이므로 \(64\).
1의 세제곱근. \(\omega_k = e^{2\pi i k/3}\)에서 \(1\), \(-\frac12 + \frac{\sqrt3}{2}i\), \(-\frac12 - \frac{\sqrt3}{2}i\). 단위원을 셋으로 나눈 점이고, 합은 0이다.
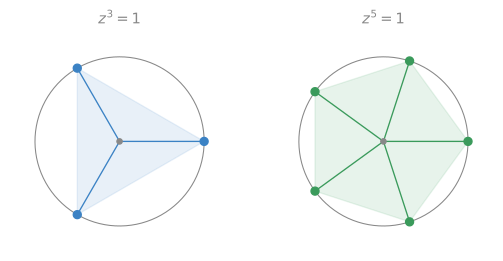
1의 세제곱근은 단위원을 셋으로, 다섯제곱근은 다섯으로 똑같이 나눈 점이다. 원점에서 각 점으로 가는 화살표를 끝과 끝을 이어 모두 붙이면 제자리로 돌아오므로 합이 0이다1.
삼각함수 공식 끌어내기. \((\cos\theta + i\sin\theta)^3 = \cos 3\theta + i\sin 3\theta\)의 왼쪽을 전개해 실수부를 비교하면 \(\cos 3\theta = \cos^3\theta - 3\cos\theta\sin^2\theta = 4\cos^3\theta - 3\cos\theta\)다.
활용
- FFT. 이산 푸리에 변환은 1의 \(n\)제곱근 \(e^{-2\pi i k/n}\)을 곱해 더한다. 단위원 위의 대칭 덕분에 계산을 절반씩 나눠 \(O(n \log n)\)으로 줄인다(이산 푸리에 변환과 FFT)4.
- 페이저. 사인파 \(A\cos(\omega t + \varphi)\)를 \(\operatorname{Re}(Ae^{i\varphi}e^{i\omega t})\)로 쓰면, 같은 주파수의 사인파를 더하는 일이 복소수 \(Ae^{i\varphi}\)끼리 더하는 일이 된다.
- 2D 회전. 점 \((x, y)\)를 \(\theta\)만큼 돌리는 것은 \(x + iy\)에 \(e^{i\theta}\)를 곱하는 것이다. 게임 엔진의 회전 누적, 그리고 3D의 쿼터니언이 이 생각을 넓힌 것이다5.
- 파이썬.
cmath.exp(1j*math.pi)는(-1+1.2246e-16j)이다. 허수부의 작은 값은math.pi의 오차다. - 알고리즘에서: 두 방향 \(u\), \(v\)를 복소수로 보면 \(u\)의 켤레에 \(v\)를 곱한 \(\bar u v\)의 편각은 \(u\)에서 \(v\)로 돈 각이고, 그 허수부가 계산 기하 기초의 외적이다. 외적이 양수면 이 각이 \(0\)과 \(\pi\) 사이라서 \(v\)가 \(u\)의 왼쪽에 있다. \(n \times n\) 격자의 칸 \((r, c)\)를 \(r + ci\)로 보면, 구현과 시뮬레이션의 시계 방향 90도 회전 \((r, c) \to (c, n - 1 - r)\)은 \(-i\)를 곱해 \((c, -r)\)을 얻은 뒤 열 쪽으로 \(n - 1\)칸 옮긴 것이다.
연결
자주 하는 오해
틀렸다. 실수 지수를 “몇 번 곱하기”로 배워서 같은 뜻일 것 같다. 하지만 “\(i\)번 곱하기”는 뜻이 없다. \(e^{i\theta}\)는 \(\cos\theta + i\sin\theta\)라는 정의이고, 이 정의가 지수법칙 \(e^{i\alpha}e^{i\beta} = e^{i(\alpha + \beta)}\)를 지키고 실수 지수의 극한 정의와 맞기 때문에 같은 기호를 쓴다. 그래서 크기가 늘 1이고(\(\vert e^{i\theta}\vert = 1\)), 실수 지수함수처럼 한없이 커지지 않고 원을 돈다.
과목별 관점
휴먼 인터페이스 미디어 (4-1학기). 파동 \(A\sin(2\pi t/T + \phi)\)를 원 위를 도는 점의 세로 그림자로 보고, 점 전체를 \(Ae^{i(2\pi t/T + \phi)} = e^{\alpha + i\phi}e^{i2\pi t/T}\)(\(A = e^\alpha\))로 적는다. 빛처럼 흔들림이 2차원인 파동을 수 하나로 다루고, 같은 세기지만 도는 방향이 다른 파동을 구별하려는 것이다: 파동의 복소수 표현.
확인 문제
C1 극형식으로 쓴 두 복소수를 곱하면 크기와 편각은 각각 어떻게 되는가? 그 근거가 되는 정리는?
답: 크기는 곱해지고 편각은 더해진다(\(2\pi\) 배수를 무시하고). 곱을 전개하면 실수부와 허수부가 삼각함수의 덧셈정리 모양이 되기 때문이다.
C2 (1 + i)⁸과 (1 + √3 i)⁶을 극형식으로 계산하라.
답: \((\sqrt2 e^{i\pi/4})^8 = 16 e^{2\pi i} = 16\). \((2e^{i\pi/3})^6 = 64e^{2\pi i} = 64\).
C3 z⁴ = 1의 해를 모두 쓰고, 그 합이 0인 이유를 설명하라.
답: \(1, i, -1, -i\). 모두 거리 1이고 90°씩 떨어져 있다. 합을 \(S\)라 하면 \(iS\)는 각 항을 다음 항으로 옮긴 것이라 \(iS = S\)이고, \(i \ne 1\)이므로 \(S = 0\)이다. 그림으로는 정사각형의 꼭짓점 벡터들이 서로 상쇄된다.
C4 “arg(z₁z₂) = arg z₁ + arg z₂”를 주값으로 계산하면 틀리는 예를 들고, 올바르게 고쳐 쓰라.
답: \(z_1 = z_2 = -1\)이면 주값 \(\arg(-1) = \pi\)라 합은 \(2\pi\)인데 \(\arg(1) = 0\)이다. 올바른 진술은 “\(\arg(z_1 z_2) \equiv \arg z_1 + \arg z_2 \pmod{2\pi}\)”, 즉 \(2\pi\)의 정수배를 무시하면 같다는 것이다.
-
19_euler-formula_plot.py로 그렸고, 그림에 쓴 값(\((1 + i)^8 = 16\), 한 번 곱할 때마다 거리가 \(\sqrt2\)배, 1의 세제곱근과 다섯제곱근의 합이 0)을 같은 코드로 확인했다. ↩ ↩2
-
OpenStax, Precalculus 2e, 8.5절 “Polar Form of Complex Numbers”(극형식, 곱과 몫, 드무아브르 정리, \(n\)제곱근) ↩
-
정의의 극형식과 오일러 공식, 극좌표와 매개변수 곡선의 변환식 \(r = \sqrt{x^2 + y^2}\), \(\theta = \operatorname{atan2}(y, x)\)를 근거로 그렸다(OpenStax, Precalculus 2e, 8.5절). ↩ -
Strang, Introduction to Linear Algebra 5판, 9.1절 “Complex Numbers”(오일러 공식, 1의 거듭제곱근). FFT는 같은 책 9.3절. ↩
-
쿼터니언은 3차원 회전을 나타내는 수 체계로, 복소수 곱이 2차원 회전인 것을 넓힌 것이다. 게임 엔진의 회전 표현에 흔히 쓴다. ↩