라디안은 각을 “호의 길이가 반지름의 몇 배인가”로 재는 단위다. 도(°)는 한 바퀴를 360으로 나눈 사람이 정한 눈금이지만, 라디안은 원의 크기에서 저절로 나와서 호의 길이·넓이·미분 공식이 가장 간단해진다. 한 바퀴는 약 6.28라디안(2π)이다. 프로그래밍 언어의 삼각함수는 거의 모두 라디안을 받으므로, 도를 그대로 넣으면 오류 없이 틀린 값이 나온다.
예시로 보기
반지름 2 m인 원 둘레를 따라 2 m를 걸으면, 중심에서 본 각이 1라디안이다. 반지름만큼 걸었기 때문이다. 이 각은 도로 약 57.3°다. 둘레 전체는 \(2\pi \times 2\) m이므로 한 바퀴는 \(2\pi\)라디안이다.
| 도 | 30° | 45° | 60° | 90° | 180° | 360° |
|---|---|---|---|---|---|---|
| 라디안 | \(\pi/6\) | \(\pi/4\) | \(\pi/3\) | \(\pi/2\) | \(\pi\) | \(2\pi\) |
걸은 거리가 아래 정의의 호의 길이 \(s\), 반지름이 \(r\), 각이 \(\theta\)다. 라디안은 “길이 ÷ 길이”라 단위가 없는 수다.
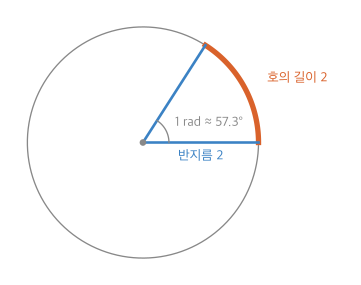
주황 호의 길이가 반지름(파란 선)과 같은 2일 때, 두 반지름 사이의 각이 1라디안이다. 원을 여섯으로 나눈 60°보다 조금 작다1.
정의
반지름 \(r\)인 원에서 중심각 \(\theta\)가 잘라 내는 호의 길이를 \(s\)라 할 때, \(\theta = s / r\)을 그 각의 라디안 크기라 한다2. 한 바퀴는 \(2\pi\)라디안이므로
\[1\ \text{rad} = \frac{180°}{\pi} \approx 57.2958°, \qquad 1° = \frac{\pi}{180}\ \text{rad}\]이다. \(\theta\)가 라디안일 때
- 호의 길이: \(s = r\theta\)
- 부채꼴 넓이: \(A = \tfrac12 r^2 \theta\) (원 전체 \(\pi r^2\)의 \(\theta / 2\pi\)만큼)
- 각속도 \(\omega\)(rad/s)로 도는 점의 속력: \(v = r\omega\)
각은 방향이 있다. 시계 반대 방향이 양수, 시계 방향이 음수다. \(\theta\)와 \(\theta + 2\pi k\)(\(k\)는 정수)는 같은 방향을 가리킨다.
설계 이유. 360은 날짜 수에 가까워 옛사람이 고른 수다. 라디안은 원 자체에서 나와서, 공식에 변환 상수가 끼지 않는다. 도로 쓰면 호의 길이가 \(s = \pi r \theta / 180\)이 된다. 미분에서도 \(\sin\)의 도함수가 \(\cos\)이 되는 것은 라디안일 때뿐이다3.
예제
각속도에서 속력으로. 7200 rpm(분당 회전수)으로 도는 원판에서 중심으로부터 4 cm 떨어진 점의 속력을 구한다.
- 라디안 각속도로 바꾸기: 한 바퀴가 \(2\pi\)라디안이므로 \(\omega = 7200 \times 2\pi / 60 \approx 753.98\) rad/s.
- 속력: \(v = r\omega = 0.04 \times 753.98 \approx 30.16\) m/s. 시속 약 109 km다.
활용
- 파이썬
math.sin, C의sin, 자바스크립트Math.sin은 모두 라디안을 받는다. 도는math.radians(도)로 바꿔 넣는다. CSS의rotate(90deg)처럼 단위를 적는 곳도 있다. - 게임에서 캐릭터가 계속 돌면 각이 계속 커진다. \([0, 2\pi)\)로 맞추려면 파이썬에서는
theta % (2*math.pi)를 쓴다. 파이썬의%는 법이 양수이면 결과가 늘 0 이상이다. C의fmod는 부호를 유지해서 음수가 나올 수 있다3. - 모터·디스크·바퀴의 회전 속도(rpm)를 선속도로 바꿀 때 \(v = r\omega\)를 쓴다.
연결
자주 하는 오해
틀렸다. 교과서에서 \(\sin 30° = \frac12\)을 외워서 30을 넣으면 0.5가 나올 것 같다. 실제로 math.sin(30)은 30라디안의 사인이라 약 \(-0.988\)이다. 30라디안은 거의 다섯 바퀴다. math.sin(math.radians(30))이라야 0.5가 나온다. 오류가 나지 않아서 늦게 발견되는 버그다.
확인 문제
C1 라디안을 정의하고, 한 바퀴가 왜 2π 라디안인지 설명하라.
답: 중심각이 잘라 내는 호의 길이를 반지름으로 나눈 값이다(\(\theta = s/r\)). 한 바퀴의 호는 원 둘레 \(2\pi r\)이므로 \(2\pi r / r = 2\pi\)다.
C2 (a) 150°를 라디안으로 (b) 3 rad을 도로 바꾸라. (c) 반지름 5인 원에서 중심각 0.8 rad의 호의 길이는?
답: (a) \(150 \times \pi / 180 = 5\pi/6\). (b) \(3 \times 180 / \pi \approx 171.9°\). (c) \(s = r\theta = 5 \times 0.8 = 4\).
흔한 오답: (c)에서 \(5 \times 0.8 \times \pi\)처럼 \(\pi\)를 한 번 더 곱하는 것. 라디안에는 이미 \(\pi\)가 들어 있다.
C3 각 −π/3과 5π/3이 같은 방향인 이유를 쓰고, 파이썬에서 임의의 각을 [0, 2π)로 맞추는 식을 쓰라.
답: \(-\pi/3 + 2\pi = 5\pi/3\)으로 한 바퀴 차이다. 식은 theta % (2*math.pi). \(-\pi/3\)을 넣으면 \(5\pi/3 \approx 5.236\)이 나온다.