행렬을 곱하면 대부분의 벡터는 방향이 바뀐다. 그런데 어떤 특별한 방향의 벡터는 방향은 그대로 두고 길이만 몇 배가 된다. 이 방향이 고유벡터, 그 배율이 고윳값이다. 변환을 여러 번 되풀이할 때 무엇이 남고 무엇이 사라지는지, 시스템이 안정한지 폭발하는지가 모두 고윳값으로 정해진다. 웹 페이지 순위(페이지랭크)도 한 행렬의 고유벡터다. 다만 회전처럼 실수 고유벡터가 아예 없는 행렬도 있고, 소거로 얻는 피벗은 고윳값이 아니다.
예시로 보기
어느 도시의 인구가 매년 도심에서 20%는 교외로, 교외에서 30%는 도심으로 옮긴다. (도심, 교외) 비율 \(\mathbf{u}\)는 매년 \(A = \begin{pmatrix}0.8 & 0.3\\ 0.2 & 0.7\end{pmatrix}\)을 곱해 바뀐다. 처음에 모두 도심 \((1, 0)\)이면 \((0.8, 0.2)\), \((0.7, 0.3)\), \((0.65, 0.35)\), … 로 \((0.6, 0.4)\)에 다가간다.
\((0.6, 0.4)\)에 \(A\)를 곱하면 \((0.48 + 0.12,\ 0.12 + 0.28) = (0.6, 0.4)\) 그대로다. 배율 1인 고유벡터다. 또 \((1, -1)\)에 곱하면 \((0.5, -0.5)\)로 방향은 같고 길이가 절반이다. 배율 \(\frac12\)인 고유벡터다. 모든 출발점은 이 둘의 결합이라, 해마다 \((1, -1)\) 성분이 절반씩 줄어 결국 \((0.6, 0.4)\)만 남는다. 두 배율 1과 \(\frac12\)가 아래 정의의 \(\lambda\)다.
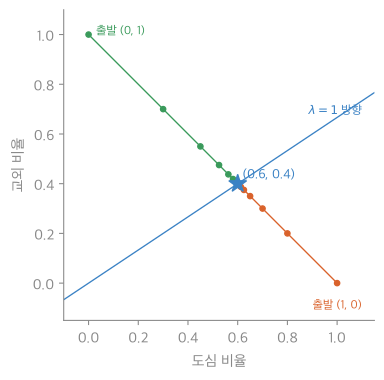
점 하나가 한 해다. 어디서 출발하든 점들은 \((1, -1)\) 방향 직선을 따라 \((0.6, 0.4)\)로 다가가고, 남은 거리가 해마다 절반이 된다. 파란 직선은 배율 1인 고유벡터의 방향이다1.
정의
정사각 행렬 \(A\)에 대해 \(A\mathbf{x} = \lambda\mathbf{x}\)인 영이 아닌 벡터 \(\mathbf{x}\)가 있으면 \(\lambda\)를 고윳값, \(\mathbf{x}\)를 \(\lambda\)에 대한 고유벡터라 한다. \(\lambda\)에 대한 고유벡터들과 \(\mathbf{0}\)의 집합 \(N(A - \lambda I)\)를 고유공간이라 한다2.
동치인 다른 정의. 다음은 모두 같은 말이다.
- \(\lambda\)는 \(A\)의 고윳값이다.
- \(A - \lambda I\)가 특이 행렬이다(\(N(A - \lambda I) \ne \{\mathbf{0}\}\)).
- \(\det(A - \lambda I) = 0\)(특성방정식). 좌변은 \(\lambda\)에 대한 \(n\)차 다항식(특성다항식)이다.
\(A\mathbf{x} = \lambda\mathbf{x}\)를 \((A - \lambda I)\mathbf{x} = \mathbf{0}\)으로 옮기면 1과 2가 같고, 행렬식이 0인 것이 특이와 같아 2와 3이 같다.
설계 이유. \(\mathbf{x} \ne \mathbf{0}\)을 요구하는 것은 \(\mathbf{x} = \mathbf{0}\)이면 모든 \(\lambda\)에서 \(A\mathbf{0} = \lambda\mathbf{0}\)이라 아무 정보가 없기 때문이다. 고윳값이 행렬의 성질이 되려면 영벡터를 빼야 한다.
해당하는 예: 위의 인구 이동 행렬(\(\lambda = 1, \frac12\)). \(x\)축으로의 사영(\(x\)축 방향은 \(\lambda = 1\), \(y\)축 방향은 \(\lambda = 0\)). \(y = x\)에 대한 반사(\((1, 1)\)은 \(\lambda = 1\), \((1, -1)\)은 \(\lambda = -1\)). 해당하지 않는 예: 90° 회전은 모든 벡터의 방향을 바꿔 실수 고유벡터가 없다(특성방정식 \(\lambda^2 + 1 = 0\)의 근 \(\pm i\)). 영벡터는 어떤 행렬의 고유벡터도 아니다.
\(n \times n\) 행렬의 고윳값(복소수 포함, 중복을 세어 \(n\)개) \(\lambda_1, \dots, \lambda_n\)에 대해 \(\lambda_1 + \cdots + \lambda_n = \operatorname{tr}A\)(대각합), \(\lambda_1 \cdots \lambda_n = \det A\). 삼각행렬의 고윳값은 대각 성분이다.
flowchart LR
    A["정사각 행렬 A"] --> D["특성방정식 det(A - λI) = 0 풀기"]
    D --> L["고윳값 λ₁ … λₙ"]
    L --> N["λ마다 A - λI의 영공간 구하기"]
    N --> V["그 λ의 고유벡터"]
    L --> C["검산: 합 = 대각합, 곱 = det A"]
고윳값을 먼저 모두 구하고, 고유벡터는 고윳값마다 따로 구한다. 고윳값의 합과 곱을 대각합·행렬식과 맞춰 보면 계산 실수를 바로 잡아낸다3.
증명
\(2 \times 2\)에서 특성다항식을 직접 전개해 합과 곱을 보인다.
증명 펼치기
- 전개: \(A = \begin{pmatrix}a & b\\ c & d\end{pmatrix}\)이면 \(\det(A - \lambda I) = (a - \lambda)(d - \lambda) - bc = \lambda^2 - (a + d)\lambda + (ad - bc)\).
- 근과 계수: 이 이차식의 두 근을 \(\lambda_1, \lambda_2\)라 하면 \(\lambda^2 - (\lambda_1 + \lambda_2)\lambda + \lambda_1\lambda_2\)와 같다(근과 계수의 관계).
- 비교: \(\lambda_1 + \lambda_2 = a + d = \operatorname{tr}A\), \(\lambda_1\lambda_2 = ad - bc = \det A\).
- 삼각행렬: \(A - \lambda I\)도 삼각이라 행렬식은 대각의 곱 \(\prod(a_{ii} - \lambda)\)이고, 근이 \(a_{ii}\)다. ∎
\(n \times n\)에서는 \(\det(A - \lambda I)\)의 \(\lambda^{n-1}\) 계수가 대각의 곱에서만 나와 \((-1)^{n-1}\operatorname{tr}A\)이고, 상수항이 \(\det A\)라 같은 결론이다2.
스스로 설명해 보기
1. 1단계에서 \(A - \lambda I\)가 대각 성분에서만 \(\lambda\)를 빼는 이유는?
\(\lambda I\)는 대각이 \(\lambda\), 나머지가 0인 행렬이다. \(A\mathbf{x} = \lambda\mathbf{x}\)의 우변을 \(\lambda I\mathbf{x}\)로 써야 행렬끼리 뺄 수 있다. \(A - \lambda\)라는 “행렬 − 수”는 정의되지 않는다.
2. 회전 행렬의 특성방정식이 \(\lambda^2 + 1 = 0\)인 이유를 3단계로 설명하라.
\(R_{90°} = \begin{pmatrix}0 & -1\\ 1 & 0\end{pmatrix}\)의 대각합은 0, 행렬식은 1이라 특성다항식은 \(\lambda^2 - 0\lambda + 1\)이다.
이 개념의 핵심 아이디어는?
복잡한 변환도 특별한 방향에서는 “늘이기”뿐이다. 그 방향과 배율을 찾는 문제를 “행렬이 특이해지는 \(\lambda\) 찾기”로 바꾸면 방정식이 된다.
같은 생각을 쓰는 다른 상황은?
이산수학의 선형 점화식에서 \(a_n = r^n\)을 넣어 특성방정식을 얻는 것이 같은 발상이다. “모양을 유지하고 배율만 바뀌는 해”를 먼저 찾는다(선형 점화식 ↔ 행렬 거듭제곱).
예제
\(A = \begin{pmatrix}2 & 1\\ 1 & 2\end{pmatrix}\)의 고윳값과 고유벡터.
- 특성방정식: \((2 - \lambda)^2 - 1 = 0\), 곧 \(\lambda^2 - 4\lambda + 3 = 0\). \(\lambda = 3, 1\).
- \(\lambda = 3\): \(A - 3I = \begin{pmatrix}-1 & 1\\ 1 & -1\end{pmatrix}\)의 영공간은 \((1, 1)\) 방향.
- \(\lambda = 1\): \(A - I = \begin{pmatrix}1 & 1\\ 1 & 1\end{pmatrix}\)의 영공간은 \((1, -1)\) 방향.
- 검산: 합 \(3 + 1 = 4 = \operatorname{tr}A\), 곱 \(3 = \det A\).
활용
- 거듭제곱법과 페이지랭크. 아무 벡터에 \(A\)를 계속 곱하면 절댓값이 가장 큰 고윳값의 고유벡터 방향으로 모인다. 오차는 매번 약 \(\vert \lambda_2/\lambda_1\vert\)배로 준다. 페이지랭크는 웹 링크로 만든 마르코프 행렬의 \(\lambda = 1\) 고유벡터를 이 방법으로 계산한다4.
- 안정성. \(\mathbf{u}_{k+1} = A\mathbf{u}_k\) 꼴의 시스템은 모든 고윳값의 절댓값이 1보다 작으면 0으로 가라앉고, 하나라도 1보다 크면 폭발한다(대각화, 다음 문서).
- 계산. 실제 라이브러리는 특성방정식을 풀지 않는다(고차 다항식의 근은 불안정하다). QR 알고리즘 같은 반복법을 쓴다(
numpy.linalg.eig)4.
연결
- 선수: 행렬식, 랭크와 네 부분공간(고유공간 = 영공간), 다항식과 방정식
- 이어지는 개념: 대각화와 행렬 거듭제곱, 대칭행렬과 스펙트럼 정리
자주 하는 오해
틀렸다. 삼각행렬의 고윳값은 대각 성분이라, 소거로 삼각꼴을 만들면 고윳값이 보일 것 같다. 하지만 행 연산은 고윳값을 바꾼다. \(\begin{pmatrix}1 & 2\\ 3 & 4\end{pmatrix}\)을 소거하면 피벗은 1과 \(-2\)이지만 고윳값은 \(\frac{5 \pm \sqrt{33}}{2} \approx 5.37, -0.37\)이다. 피벗의 곱과 고윳값의 곱은 둘 다 행렬식 \(-2\)로 같을 뿐이다.
확인 문제
C1 고윳값과 고유벡터의 정의, 그리고 고윳값을 구하는 방정식을 쓰라.
답: \(A\mathbf{x} = \lambda\mathbf{x}\), \(\mathbf{x} \ne \mathbf{0}\). 고윳값은 \(\det(A - \lambda I) = 0\)의 근이다.
C2 \(\begin{pmatrix}4 & 1\\ 2 & 3\end{pmatrix}\)의 고윳값과 고유벡터를 구하라.
답: \(\lambda^2 - 7\lambda + 10 = 0\)에서 \(\lambda = 5, 2\). \(\lambda = 5\): \((1, 1)\). \(\lambda = 2\): \((1, -2)\). 합 7 = 대각합, 곱 10 = 행렬식.
C3 실수 고유벡터가 하나도 없는 \(2 \times 2\) 실수 행렬을 들고 이유를 쓰라.
답: 90° 회전 \(\begin{pmatrix}0 & -1\\ 1 & 0\end{pmatrix}\). 모든 영이 아닌 벡터의 방향을 바꾸고, 특성방정식 \(\lambda^2 + 1 = 0\)에 실근이 없다.
C4 고윳값 \(\lambda\)에서 \(\det(A - \lambda I) = 0\)이어야 하는 이유는?
답: \((A - \lambda I)\mathbf{x} = \mathbf{0}\)에 영이 아닌 해 \(\mathbf{x}\)가 있어야 한다. 그러려면 \(A - \lambda I\)가 특이 행렬이어야 하고, 특이 행렬의 행렬식은 0이다.
-
19_eigenvalues_plot.py로 그렸고, \((0.8, 0.2)\), \((0.7, 0.3)\), \((0.65, 0.35)\)의 순서, 두 고유벡터, 남은 차이가 늘 \((1, -1)\) 방향이고 해마다 절반이 되는 것을 같은 코드로 확인했다. ↩
-
Strang, Introduction to Linear Algebra 5판, 6.1절 “Introduction to Eigenvalues”(마르코프 행렬 예, 특성방정식, 대각합과 행렬식, 사영·반사·회전). ↩ ↩2
-
이 문서
정의의 동치인 정의(특성방정식, \(N(A - \lambda I)\))와 “합과 곱” 정리,예제의 풀이 순서를 옮겼다(Strang 5판 6.1절). ↩ -
페이지랭크를 거듭제곱법으로 구하는 방법은 Brin·Page의 1998년 논문 이후 선형대수 교재의 표준 응용 예다(Strang 5판 10.3절 “Markov Matrices”). 라이브러리가 QR 알고리즘을 쓴다는 것은 LAPACK 문서(
geev)에 있다. ↩ ↩2