같은 점도 어떤 눈금(기저)으로 재느냐에 따라 좌표가 다르고, 같은 변환도 기저에 따라 행렬이 달라진다. 변환이 유난히 단순하게 작용하는 방향들(그대로 두는 방향, 뒤집는 방향, 늘이는 방향)을 기저로 고르면 복잡해 보이던 행렬이 대각행렬처럼 단순해진다. 새 기저의 행렬은 “새 좌표를 표준 좌표로 바꾸고, 변환하고, 다시 새 좌표로 되돌리는” 세 단계를 곱한 것이다. 다만 기저 벡터들이 독립이어야 좌표를 오갈 수 있다.
예시로 보기
직선 \(y = x\)에 대한 반사는 표준 기저에서 \(A = \begin{pmatrix}0 & 1\\ 1 & 0\end{pmatrix}\)이다. 그런데 이 반사가 하는 일은 단순하다. 직선 위의 방향 \(\mathbf{b}_1 = (1, 1)\)은 그대로 두고, 직선에 수직인 방향 \(\mathbf{b}_2 = (1, -1)\)은 뒤집는다.
\(\mathbf{b}_1, \mathbf{b}_2\)를 기저로 쓰면 좌표 \((c_1, c_2)\)인 점은 \((c_1, -c_2)\)로 간다. 이 기저에서 반사의 행렬은 \(\begin{pmatrix}1 & 0\\ 0 & -1\end{pmatrix}\)이다. 예를 들어 표준 좌표 \((3, 1) = 2\mathbf{b}_1 + 1\mathbf{b}_2\)는 새 좌표 \((2, 1)\)이고, 반사하면 새 좌표 \((2, -1)\), 곧 \(2\mathbf{b}_1 - \mathbf{b}_2 = (1, 3)\)이다. \(\mathbf{b}_1, \mathbf{b}_2\)를 열로 세운 행렬이 아래의 \(P\)다.
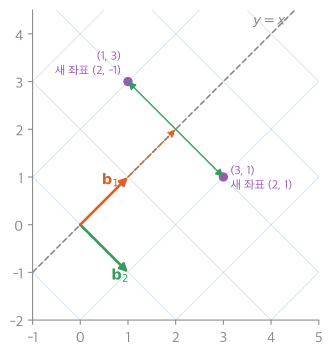
기울어진 격자가 새 기저의 눈금이다. \((3, 1)\)은 \(\mathbf{b}_1\) 방향으로 2칸, \(\mathbf{b}_2\) 방향으로 1칸 간 점이고, 반사는 \(\mathbf{b}_2\) 방향 1칸만 반대로 돌려 \((1, 3)\)으로 보낸다1.
정의
기저 \(\mathbf{b}_1, \dots, \mathbf{b}_n\)을 열로 세운 가역 행렬을 \(P\)라 하자.
- 좌표 변환: 표준 좌표 \(\mathbf{x}\)와 새 좌표 \(\mathbf{c}\)는 \(\mathbf{x} = P\mathbf{c}\), \(\mathbf{c} = P^{-1}\mathbf{x}\)로 오간다.
- 행렬 변환: 표준 기저에서 행렬이 \(A\)인 선형변환은 새 기저에서 행렬이 \(B = P^{-1}AP\)다. \(B = P^{-1}AP\)인 두 행렬을 닮았다고 한다2.
\(B\)를 오른쪽부터 읽으면 과정이 보인다. 새 좌표 \(\mathbf{c}\)를 \(P\)로 표준 좌표로 바꾸고, \(A\)로 변환하고, \(P^{-1}\)로 다시 새 좌표로 돌아온다.
flowchart LR
    c["새 좌표 c"] -->|"P"| x["표준 좌표 Pc"]
    x -->|"A"| y["표준 좌표 APc"]
    y -->|"P⁻¹"| d["새 좌표 Bc"]
    c -->|"B = P⁻¹AP"| d
새 좌표 c에서 Bc로 가는 길이 두 가지다. B로 곧장 가는 길과, 표준 좌표로 돌아가는 세 단계가 늘 같은 곳에 닿는다3.
떠올리는 신호. 변환이 어떤 방향들을 그 방향 그대로 두거나 늘이거나 뒤집는다는 것이 보이면, 그 방향들을 기저로 잡는다. 반사(고정 방향과 뒤집힌 방향), 사영(남는 방향과 사라지는 방향), 한 축을 따라 늘이기가 대표적이다. 이런 방향을 체계적으로 찾는 것이 고유벡터다.
바뀌지 않는 것. 닮은 행렬은 같은 변환을 다른 눈금으로 적은 것이라, 좌표와 무관한 양이 같다. 행렬식 \(\det B = \det P^{-1}\det A\det P = \det A\)(행렬식), 대각합(대각 성분의 합) \(\operatorname{tr}B = \operatorname{tr}A\), 랭크가 같다.
예제
위 반사를 \(P^{-1}AP\)로 계산한다.
- \(P\)와 역: \(P = \begin{pmatrix}1 & 1\\ 1 & -1\end{pmatrix}\), \(P^{-1} = \frac{1}{-2}\begin{pmatrix}-1 & -1\\ -1 & 1\end{pmatrix} = \frac12\begin{pmatrix}1 & 1\\ 1 & -1\end{pmatrix}\).
- \(AP\): 열을 바꾸는 것과 같아 \(AP = \begin{pmatrix}1 & -1\\ 1 & 1\end{pmatrix}\).
- \(P^{-1}AP\): \(\frac12\begin{pmatrix}2 & 0\\ 0 & -2\end{pmatrix} = \begin{pmatrix}1 & 0\\ 0 & -1\end{pmatrix}\).
- 확인: 행렬식 \(-1\)과 대각합 0이 \(A\)와 같다.
활용
- 그래픽스의 좌표계. 물체 좌표계 → 월드 좌표계 → 카메라 좌표계는 모두 기저 변환이다. “카메라에서 본 위치”는 카메라 축을 기저로 한 좌표다.
- 색 공간. RGB를 밝기(Y)와 색차(Cb, Cr)로 바꾸는 것은 \(3 \times 3\) 행렬을 곱하는 선형 좌표 변환(상수 이동 제외)이다. JPEG는 밝기를 더 정밀하게 남긴다4.
- 주파수 기저. 신호를 사인파 기저로 바꾸는 이산 푸리에 변환도 기저 변환이다. 그 기저에서는 필터링이 성분별 곱셈이 된다.
연결
확인 문제
C1 기저 \((1, 1)\), \((1, -1)\)에서 점 \((3, 1)\)의 좌표를 구하라.
답: \(c_1(1, 1) + c_2(1, -1) = (3, 1)\)에서 \(c_1 + c_2 = 3\), \(c_1 - c_2 = 1\). \(c_1 = 2\), \(c_2 = 1\).
C2 \(x\)축으로의 사영 \(A = \begin{pmatrix}1 & 0\\ 0 & 0\end{pmatrix}\)을 기저 \((1, 1)\), \((0, 1)\)에서 나타내라.
답: \(P = \begin{pmatrix}1 & 0\\ 1 & 1\end{pmatrix}\), \(P^{-1} = \begin{pmatrix}1 & 0\\ -1 & 1\end{pmatrix}\). \(AP = \begin{pmatrix}1 & 0\\ 0 & 0\end{pmatrix}\), \(P^{-1}AP = \begin{pmatrix}1 & 0\\ -1 & 0\end{pmatrix}\). \((1, 1)\)은 \((1, 0) = 1\cdot(1, 1) - 1\cdot(0, 1)\)로 가고 \((0, 1)\)은 \(\mathbf{0}\)으로 간다. 이 기저는 사영에 맞지 않아 대각이 되지 않는다.
C3 새 기저에서의 행렬이 \(AP\)나 \(PAP^{-1}\)이 아니라 \(P^{-1}AP\)인 이유를 설명하라.
답: 입력은 새 좌표 \(\mathbf{c}\)다. 먼저 \(P\mathbf{c}\)로 표준 좌표로 바꿔야 \(A\)를 쓸 수 있고, 결과 \(AP\mathbf{c}\)는 표준 좌표라 \(P^{-1}\)을 곱해 새 좌표로 되돌려야 한다. 오른쪽부터 \(P\), \(A\), \(P^{-1}\) 순서다.
-
14_change-of-basis_plot.py로 그렸고, 새 좌표 \((2, 1)\), 반사 결과 \((1, 3)\), \(P^{-1}AP = \operatorname{diag}(1, -1)\)을 같은 코드로 확인했다. ↩
-
Strang, Introduction to Linear Algebra 5판, 8.2절 “The Matrix of a Linear Transformation”(기저를 바꾸면 행렬이 바뀜), 8.3절 “The Search for a Good Basis”(\(B = M^{-1}AM\), 닮은 행렬). ↩
-
이 문서
정의의 \(B = P^{-1}AP\)와 그것을 오른쪽부터 읽는 문단을 옮겼다(Strang 5판 8.2~8.3절). ↩ -
RGB와 YCbCr의 변환 행렬은 ITU-R BT.601 규격에 정의되어 있고, JPEG(JFIF)이 이것을 쓴다. ↩