기울어진 기저를 서로 수직이고 길이가 1인 기저(정규직교 기저)로 바로 세우는 절차다. 벡터를 하나씩 보면서, 이미 세운 방향들로의 그림자(사영)를 빼고 남은 부분을 길이 1로 맞춘다. 정규직교 기저에서는 좌표가 내적 한 번으로 나오고 역행렬이 필요 없어서, 최소제곱을 정규방정식보다 정확하게 풀 수 있다. 과정을 기록하면 원래 행렬이 정규직교 행렬과 삼각행렬의 곱으로 나뉜다(QR 분해). 다만 교과서식(고전) 순서로 계산하면 반올림 오차 때문에 수직성이 무너질 수 있어, 실제로는 수정된 순서나 다른 방법을 쓴다.
예시로 보기
\(\mathbf{a}_1 = (1, 1, 0)\), \(\mathbf{a}_2 = (1, 0, 1)\)은 서로 수직이 아니다(\(\mathbf{a}_1 \cdot \mathbf{a}_2 = 1\)).
- 첫째는 길이만 맞춘다. \(\mathbf{q}_1 = \frac{1}{\sqrt2}(1, 1, 0)\).
- 둘째에서 \(\mathbf{q}_1\) 방향의 그림자를 뺀다. \(\mathbf{a}_2 - (\mathbf{q}_1\cdot\mathbf{a}_2)\mathbf{q}_1 = (1, 0, 1) - \frac{1}{\sqrt2}\cdot\frac{1}{\sqrt2}(1, 1, 0) = (\frac12, -\frac12, 1)\).
- 길이 \(\sqrt{\frac32}\)로 나눈다. \(\mathbf{q}_2 = \frac{1}{\sqrt6}(1, -1, 2)\).
\(\mathbf{q}_1 \cdot \mathbf{q}_2 = \frac{1 - 1 + 0}{\sqrt{12}} = 0\)이고 둘 다 길이 1이다. 두 벡터가 만드는 평면은 그대로다. \(\mathbf{a}\)들이 아래 알고리즘의 입력 열, \(\mathbf{q}\)들이 \(Q\)의 열이다.
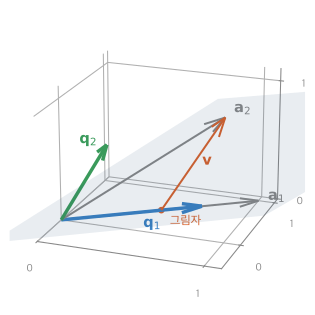
회색이 처음의 \(\mathbf{a}_1\), \(\mathbf{a}_2\)이고, 연한 면이 둘이 만드는 평면이다. \(\mathbf{a}_2\)에서 \(\mathbf{q}_1\) 방향의 그림자를 빼고 남은 \(\mathbf{v}\)는 \(\mathbf{q}_1\)과 수직이고, 그 길이를 1로 맞춘 것이 \(\mathbf{q}_2\)다1.
정의
입력: 열 \(\mathbf{a}_1, \dots, \mathbf{a}_n\)이 독립인 \(m \times n\) 행렬 \(A\). 출력: 열이 정규직교인 \(Q\)(\(m \times n\))와 대각이 양수인 위삼각 \(R\)(\(n \times n\))로 \(A = QR\).
       A (m x n)            Q (m x n)          R (n x n)
     [ *  *  * ]          [ *  *  * ]
     [ *  *  * ]          [ *  *  * ]        [ *  *  * ]
     [ *  *  * ]    =     [ *  *  * ]   x    [ 0  *  * ]
     [ *  *  * ]          [ *  *  * ]        [ 0  0  * ]
     [ *  *  * ]          [ *  *  * ]
m = 5, n = 3인 모양이다. Q는 A와 크기가 같은 길쭉한 행렬이고, R은 작은 정사각 행렬이며 대각 아래 칸이 늘 0이다2.
GRAM-SCHMIDT(A)                  # 수정(modified) 순서
  for j = 1 to n
      v ← a_j
      for i = 1 to j−1
          r[i][j] ← q_i · v        # 지금까지 줄인 v로 계산
          v ← v − r[i][j] q_i       # q_i 방향 그림자 빼기
      r[j][j] ← ‖v‖
      q_j ← v / r[j][j]
  return Q = [q_1 … q_n], R = (r[i][j])
flowchart TD
    S["j = 1"] --> V["v ← aⱼ"]
    V --> L{"앞에서 만든 qᵢ 중 아직 안 쓴 것이 있나"}
    L -->|"예"| P["rᵢⱼ = qᵢ · v 를 지금의 v로 재고, v에서 rᵢⱼqᵢ 빼기"]
    P --> L
    L -->|"아니오"| N["rⱼⱼ = v의 길이, qⱼ = v / rⱼⱼ"]
    N --> E{"j < n 인가"}
    E -->|"예"| J["j ← j + 1"]
    J --> V
    E -->|"아니오"| R["Q와 R 돌려주기"]
안쪽 고리는 v에서 앞 방향들의 그림자를 하나씩 뺀다. 그림자를 모두 뺀 뒤에야 길이를 재고 1로 맞춘다2.
정규직교란 \(\mathbf{q}_i\cdot\mathbf{q}_j = 0\)(\(i \ne j\)), \(\Vert \mathbf{q}_i\Vert = 1\)(\(\lVert\cdot\rVert\)는 벡터의 길이)이라는 뜻이고, 곧 \(Q^\top Q = I\)다. 정사각이면 \(Q\)를 직교 행렬이라 하며 \(Q^{-1} = Q^\top\)이다3.
불변식. \(j\)번째 반복이 끝나면 \(\mathbf{q}_1, \dots, \mathbf{q}_j\)는 정규직교이고, \(\mathbf{a}_1, \dots, \mathbf{a}_j\)와 같은 공간을 생성한다.
정확성. 유지: \(\mathbf{v} = \mathbf{a}_j - \sum_{i<j} r_{ij}\mathbf{q}_i\)(\(\sum\)은 차례로 모두 더한다는 기호)는 사영을 뺀 오차라 앞의 \(\mathbf{q}_i\)들과 모두 수직이다. \(\mathbf{a}_j\)가 앞의 \(\mathbf{a}\)들과 독립이라 \(\mathbf{v} \ne \mathbf{0}\)이고, 길이로 나눠도 된다. \(\mathbf{a}_j = \sum_{i \le j} r_{ij}\mathbf{q}_i\)이므로 생성하는 공간도 같다. 종료: \(n\)번 반복 뒤 \(A = QR\)이다. \(\mathbf{a}_j\)가 \(\mathbf{q}_1, \dots, \mathbf{q}_j\)만 쓰므로 \(R\)은 위삼각이다.
비용. 곱셈이 약 \(2mn^2\)번이다. 최소제곱: \(A = QR\)을 정규방정식에 넣으면 \(R^\top Q^\top QR\hat{\mathbf{x}} = R^\top Q^\top\mathbf{b}\), 곧 \(R\hat{\mathbf{x}} = Q^\top\mathbf{b}\)다. 삼각계라 후진 대입으로 풀고, \(A^\top A\)를 만들지 않아 조건수가 제곱되지 않는다.
예제
고전 순서와 수정 순서. 고전 그람–슈미트는 \(r_{ij}\)를 원래 열 \(\mathbf{a}_j\)로 계산한다(\(\mathbf{q}_i\cdot\mathbf{a}_j\)). 수정 그람–슈미트는 이미 앞 사영을 뺀 \(\mathbf{v}\)로 계산한다. 정확한 산술에서는 같은 값이다(\(\mathbf{q}_i\)가 앞의 \(\mathbf{q}\)들과 수직이라).
- 입력: \(\varepsilon = 10^{-8}\)일 때 \(A = \begin{pmatrix}1 & 1 & 1\\ \varepsilon & 0 & 0\\ 0 & \varepsilon & 0\\ 0 & 0 & \varepsilon\end{pmatrix}\)(열이 거의 같다).
- 고전 순서: 배정밀도에서 \(1 + \varepsilon^2\)이 1로 반올림되어, 결과의 \(\mathbf{q}_2\cdot\mathbf{q}_3 \approx 0.5\)가 된다. 수직이 크게 무너졌다.
- 수정 순서: \(\mathbf{q}_2\cdot\mathbf{q}_3\)의 크기가 \(10^{-16}\) 수준이고, 전체 직교 오차도 \(10^{-8}\) 수준이다4.
활용
- 최소제곱 풀이. 정규방정식은 \(A\)의 조건수를 제곱하므로, 열이 거의 종속인 문제(높은 차수의 다항식 맞추기 등)에서는 QR로 푼다. 라이브러리는 그람–슈미트보다 더 안정적인 하우스홀더 반사로 QR을 만든다(
numpy.linalg.qr)4. - 고윳값 계산. 실제 고윳값 알고리즘(QR 알고리즘)은 \(A = QR\)로 나눈 뒤 \(RQ\)로 다시 곱하기를 되풀이한다(고윳값).
- 좌표가 쉬운 기저. 정규직교 기저에서 \(\mathbf{b}\)의 좌표는 \(\mathbf{q}_i\cdot\mathbf{b}\)로 곧바로 나온다. 푸리에 계수가 이런 좌표다.
연결
- 선수: 직교성과 직교 사영
- 쓰는 곳: 최소제곱법
- 비교: LU 분해는 소거를 기록하고, QR은 직교화를 기록한다. 연립방정식 풀이는 LU, 최소제곱은 QR이 기본이다.
확인 문제
C1 \(\mathbf{a}_1 = (3, 4)\), \(\mathbf{a}_2 = (1, 0)\)에 그람–슈미트를 적용해 \(\mathbf{q}_1\), \(\mathbf{q}_2\)와 \(R\)을 구하라.
답: \(\mathbf{q}_1 = (0.6, 0.8)\), \(r_{11} = 5\). \(r_{12} = \mathbf{q}_1\cdot\mathbf{a}_2 = 0.6\). \(\mathbf{v} = (1, 0) - 0.6(0.6, 0.8) = (0.64, -0.48)\), \(r_{22} = 0.8\), \(\mathbf{q}_2 = (0.8, -0.6)\). \(R = \begin{pmatrix}5 & 0.6\\ 0 & 0.8\end{pmatrix}\).
C2 아래 코드의 두 줄이 하는 일을 쉬운 말로 설명하라.
r = sum(q[k] * v[k] for k in range(m))
v = [v[k] - r * q[k] for k in range(m)]
답: 첫 줄은 지금의 \(\mathbf{v}\)가 단위벡터 \(\mathbf{q}\) 방향으로 얼마나 있는지(사영의 길이)를 내적으로 구한다. 둘째 줄은 그만큼을 빼서 \(\mathbf{v}\)를 \(\mathbf{q}\)와 수직으로 만든다. 지금의 \(\mathbf{v}\)로 계산하므로 수정 그람–슈미트다.
C3 \(A = QR\)에서 \(R\)이 위삼각인 이유는?
답: \(j\)번째 열 \(\mathbf{a}_j\)는 \(\mathbf{q}_1, \dots, \mathbf{q}_j\)만으로 쓰인다(\(\mathbf{a}_j = \sum_{i \le j} r_{ij}\mathbf{q}_i\)). 뒤에 만들어진 \(\mathbf{q}_{j+1}, \dots\)의 계수는 0이라, \(R\)의 \(j\)열은 \(j\)행 아래가 모두 0이다.
-
18_gram-schmidt-qr_plot.py로 그렸고, \(\mathbf{v} = (\frac12, -\frac12, 1)\), \(\mathbf{q}_2 = \frac{1}{\sqrt6}(1, -1, 2)\), \(\mathbf{q}_1\cdot\mathbf{q}_2 = 0\)을 같은 코드로 확인했다. ↩
-
이 문서
정의의 입출력(크기와 위삼각 \(R\))과 GRAM-SCHMIDT 의사코드를 옮겼다(Strang 5판 4.4절). ↩ ↩2 -
Strang, Introduction to Linear Algebra 5판, 4.4절 “Orthonormal Bases and Gram-Schmidt”(정규직교 기저, 직교 행렬, 그람–슈미트, \(A = QR\), QR로 푸는 최소제곱). ↩
-
고전 그람–슈미트의 직교성 손실과 라우흘리 행렬 예, 하우스홀더 QR은 수치 선형대수 교재(Trefethen·Bau, Numerical Linear Algebra, 8장·10장)의 표준 내용이다. 18_gram-schmidt-qr_impl.py에서 두 순서의 차이를 확인했다. ↩ ↩2